Unity Simulation Pro виходить в Early Access для задач робототехніки
 Public
- 22 Sep, 2026
Unity запустила Unity Simulation Pro в Early Access — пакет симуляції для робототехніки, розрахований на команди, які створюють і перевіряють робототехнічні системи. Пакет сумісний з Unity 6.3 і новішими версіями, і для нього потрібна ліцензія Unity Industry. Задум у тому, щоб зібрати в одному місці те, що командам раніше доводилося робити самим: вручну відновлювати фізичний опис робота, писати сенсори з нуля, підтримувати інтеграції з відкритими стандартами на кшталт ROS. Зібравши все це в один підтримуваний набір інструментів, Unity Simulation Pro має скоротити час на інфраструктуру симуляції, щоб команди могли зосередитися на перевірці самих робототехнічних систем.
Пакет охоплює широке коло задач: симуляцію сенсорів, навчання роботів і віртуальне налагодження. Unity подає його як основу для переведення роботів із лабораторії в реальний світ, побудовану на рендерингу в реальному часі, точній фізиці та симуляції сенсорів. Ранні користувачі відзначають різні застосування. TIER IV за допомогою свого симулятора AWSIM на базі Unity тестувала, перевіряла й оптимізувала софт автономного водіння Autoware. Сценарії AWSIM можуть вимагати одночасної роботи восьми й більше камер, з чим стандартні прийоми оптимізації не справлялися. Натомість команда зробила власну оптимізацію: рознесений по камерах рендеринг для згладжування піків кадрів, керування масштабом часу, щоб виділяти більше ресурсів на кадр, оптимізацію ассетів і можливість використовувати різні пайплайни рендерингу в межах одного проєкту, балансуючи точність і частоту кадрів.
Ще TIER IV покладалася на систему задач Unity і вбудовану фізику, щоб утримувати продуктивність у реальному часі в симуляції транспорту, трафіку та пішоходів. Для тестування hardware-in-the-loop команда розбирала сирі пакети сенсорів і відтворювала еквівалентний вивід з Unity. Так установки камер можна було перевірити в контурі ще до встановлення на реальний тестовий автомобіль, скоротивши години роботи тестової машини та витрати на дорожні випробування. Корейський інститут промислових технологій (KITECH) тим часом побудував цифрового двійника ливарного цеху за хмарами точок, щоб генерувати навчальні дані для ШІ, який розуміє близькість людини й робота на виробничому майданчику. Команда наклала поверх системи фізики, сенсорів і симуляції, використала сенсорну установку з кастомними компонентами, що повторюють реальну, щоб усі спостереження йшли за одними симуляційними годинами, і задіяла компоненти Articulation Body для відтворення записаних траєкторій суглобів зі спільним розрахунком інерції та контактів.
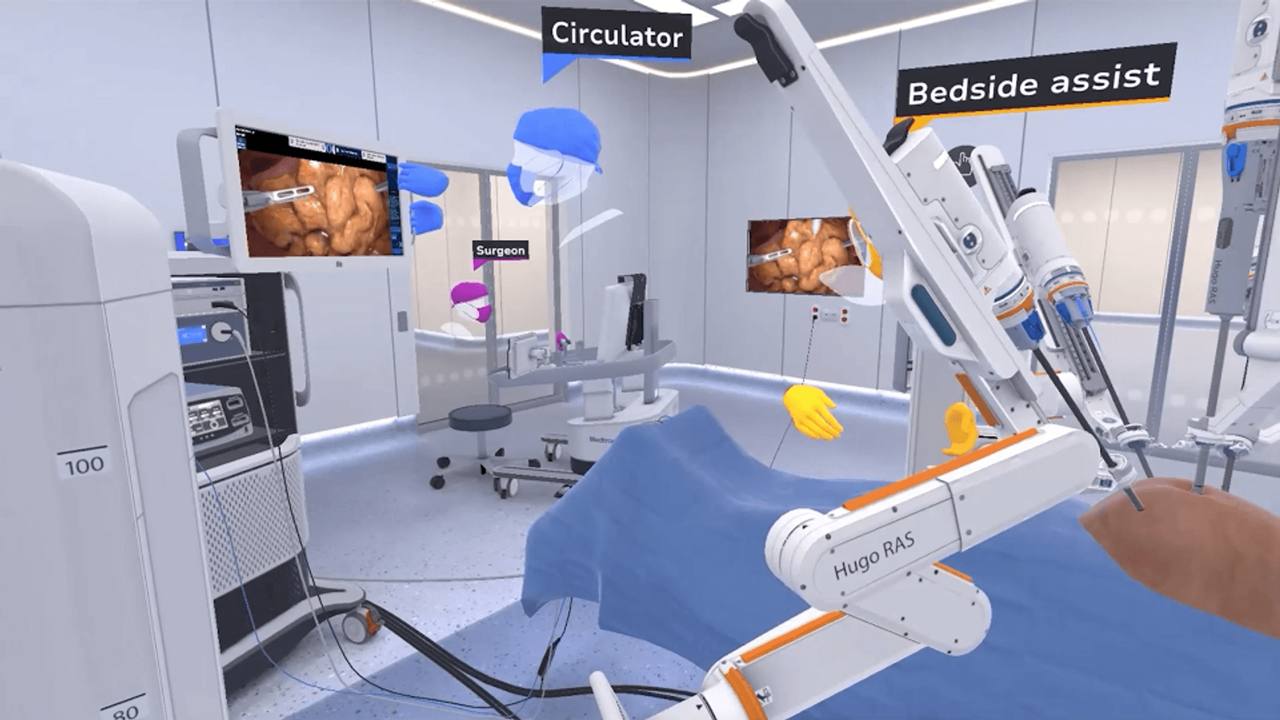
Така фізична точність дозволила KITECH автоматично згенерувати понад 100 000 заздалегідь розмічених навчальних кадрів за 14 тижнів. Це позбавило від необхідності вручну розігрувати небезпечні сценарії близькості на діючому заводському цеху і водночас забезпечило надійне перенесення із симуляції в реальність. Medtronic побудувала в Unity конвеєр запису та відтворення даних навколо цифрового двійника своєї роботизованої хірургічної системи Hugo, зафіксувавши 195 операцій на п'яти майданчиках по всьому світу. Записи перетворилися на перевикористовуваний набір даних: інженер міг завантажити записану операцію, прогортати її, виокремити момент і розглянути його з будь-якого ракурсу. Ті самі дані йшли в детерміновані повтори, які використовувалися для навчання нових ШІ-моделей і проєктування пристроїв наступного покоління.
Unity зазначає, що їй особливо цікаві команди, які масово запускають валідацію роботів, тестування сенсорів або генерацію синтетичних даних у виробництві, логістиці, складській справі та передовій робототехніці. Команда розробки чекає на відгуки на Unity Discussions.