NVIDIA Isaac ROS 5.0 приносить агентичні робочі процеси та підтримку ROS Lyrical у розробку робототехніки
 Public
- 22 Sep, 2026
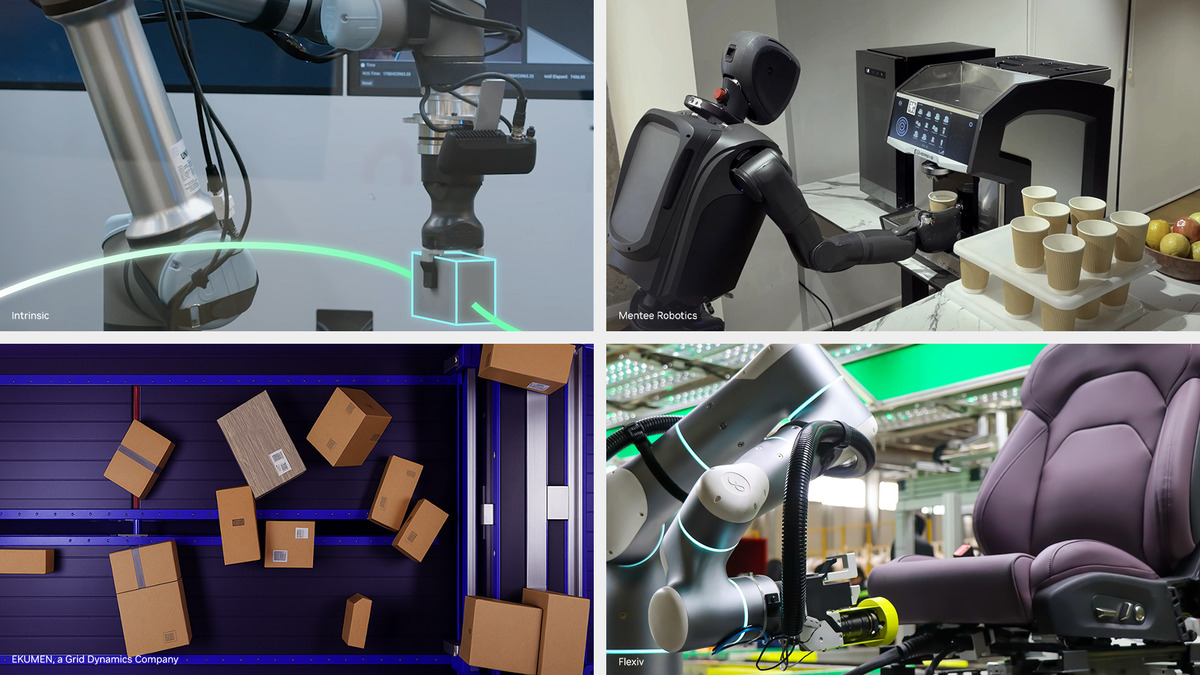
NVIDIA випустила Isaac ROS 5.0 — набір пакетів із GPU-прискоренням, побудованих на фреймворку ROS з відкритим вихідним кодом. Анонс відбувся на конференції ROSCon у Торонто. Реліз розрахований на широку аудиторію розробників: він дає майже 1,3 мільйона користувачів ROS доступ до прискорених обчислень NVIDIA, моделей фізичного ШІ та готових до продакшену бібліотек, дозволяючи будувати високопродуктивні застосунки для робототехніки на безплатних інструментах з відкритим вихідним кодом.
Центральна тема оновлення — агентична розробка: ШІ-агенти тепер теж беруть участь у створенні роботів. Isaac ROS 5.0 вводить перевикористовувані «навички» для налаштування та маніпуляцій, якими можуть користуватися і розробники, і ШІ-агенти, а також документацію, підготовлену для агентів, — так інструменти й робочі процеси стають простішими для розуміння ШІ. Ідея в тому, щоб швидше перетворювати задум розробника на працюючі застосунки: автоматизувати повторювані завдання та допомагати орієнтуватися у складних кодових базах.
Деякі з цих навичок виходять за межі простої допомоги в написанні коду. Новий навик тонкого налаштування FoundationStereo дозволяє ІІ-агенту адаптувати модель стереосприйняття під конкретні камери, оточення та задачу розробника. FoundationPose — базова модель для оцінювання та відстеження пози об'єктів — тепер постачається з готовою до роботи агентів бібліотекою інференсу, завдяки якій роботи сприймають і відстежують положення та орієнтацію об'єктів до 5,5 раза швидше. Навик pick-and-place, що пов'язує детекцію, оцінювання глибини та виведення пози, також доступний як самостійний навик для агентів.
З погляду платформи Isaac ROS 5.0 додає підтримку ROS Lyrical та Ubuntu 24.04, відкриваючи розробникам шлях до найновішої платформи ROS зі збереженням GPU-прискорення. NVIDIA разом з Open Source Robotics Alliance внесла до ROS Lyrical стандартний інтерфейс обробки даних, щоб робототехнічне програмне забезпечення ефективно працювало на різному обладнанні, включно з GPU, — із CUDA як робочим прикладом. Обчислювальна підтримка масштабується від базового Jetson Orin Nano до високопродуктивних пристроїв Jetson Thor.
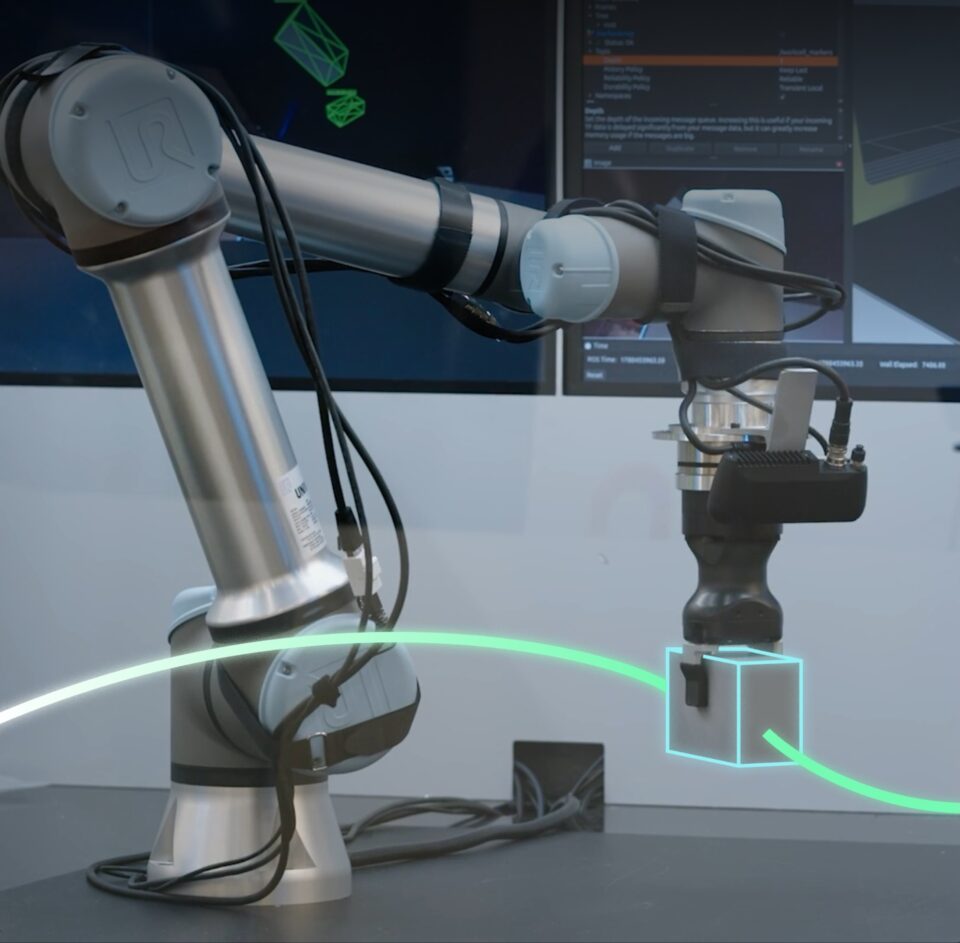
Екосистема вже підхоплює цей агентний підхід. Intrinsic Open Machine Tending Solution — частина нещодавно випущеного Intrinsic Core — містить вбудовану сумісність із FoundationPose для реєстрації, відстеження й оцінки пози об'єктів «з коробки», зменшуючи потребу в жорстких фізичних кріпленнях. Серед інших партнерів — reBot Arm від Seed Studio, Magna, пакетний менеджер Pixi від Prefix.dev, Foxglove, Flexiv Rizon 4, Ekumen, камери Stereolabs ZED від Ouster, MenteeBot від Mentee Robotics, SDK AI Accelerator від Universal Robots, ROBOTIS, FieldAI та Noble Machines. Ekumen, наприклад, використовує isaac_ros_cumotion на GPU, щоб прокласти шлях без зіткнень для складської руки приблизно за 2–5 мілісекунд.
Isaac ROS 5.0 вже доступний, безкоштовний та відкритий, а подробиці й інструкції з початку роботи лежать на GitHub.