Unity Simulation Pro sort en Early Access pour la robotique
 Public
- 22 Sep, 2026
Unity a lancé Unity Simulation Pro en Early Access, un package de simulation robotique destiné aux équipes qui créent et valident des systèmes robotiques. Le package est compatible avec Unity 6.3 et versions ultérieures, et nécessite une licence Unity Industry. L'objectif est de rassembler au même endroit ce que les équipes devaient auparavant faire elles-mêmes : reconstruire manuellement la description physique du robot, écrire des capteurs de zéro et maintenir des intégrations avec des standards ouverts tels que ROS. En regroupant tout cela dans un seul ensemble d'outils pris en charge, Unity Simulation Pro vise à réduire le temps consacré à l'infrastructure de simulation afin que les équipes puissent se concentrer sur la validation des systèmes robotiques eux-mêmes.
Le package couvre un large éventail de tâches : la simulation de capteurs, l'entraînement de robots et la mise en service virtuelle. Unity le présente comme une base pour faire passer les robots du laboratoire au monde réel, reposant sur le rendu en temps réel, la physique précise et la simulation de capteurs. Les premiers utilisateurs relèvent différentes applications. TIER IV, grâce à son simulateur AWSIM basé sur Unity, testait, validait et optimisait le logiciel de conduite autonome Autoware. Les scénarios AWSIM peuvent exiger le fonctionnement simultané de huit caméras ou plus, ce que les techniques d'optimisation standard ne parvenaient pas à gérer. À la place, l'équipe a mis au point sa propre optimisation : un rendu échelonné entre les caméras pour lisser les pics de trames, un contrôle de l'échelle de temps pour allouer plus de ressources par image, l'optimisation des assets et la possibilité d'utiliser différents pipelines de rendu au sein d'un même projet, en équilibrant précision et fréquence d'images.
TIER IV s'est aussi appuyé sur le système de jobs Unity et la physique intégrée pour maintenir des performances en temps réel dans la simulation des véhicules, du trafic et des piétons. Pour les tests hardware-in-the-loop, l'équipe analysait les paquets bruts des capteurs et reproduisait une sortie équivalente depuis Unity. Les configurations de caméras pouvaient ainsi être testées dans la boucle avant même d'être installées sur un véhicule d'essai réel, réduisant les heures de véhicule d'essai physique et les coûts des essais sur route. L'Institut coréen de technologie industrielle (KITECH) a, de son côté, construit un jumeau numérique d'une fonderie à partir de nuages de points afin de générer des données d'entraînement pour une IA capable de comprendre la proximité entre humains et robots sur un atelier de fabrication. L'équipe a superposé des systèmes de physique, de capteurs et de simulation, a utilisé un banc de capteurs doté de composants personnalisés reproduisant le banc réel afin que toutes les observations partagent une même horloge de simulation, et a exploité les composants Articulation Body pour rejouer les trajectoires articulaires enregistrées en calculant ensemble inertie et contacts.
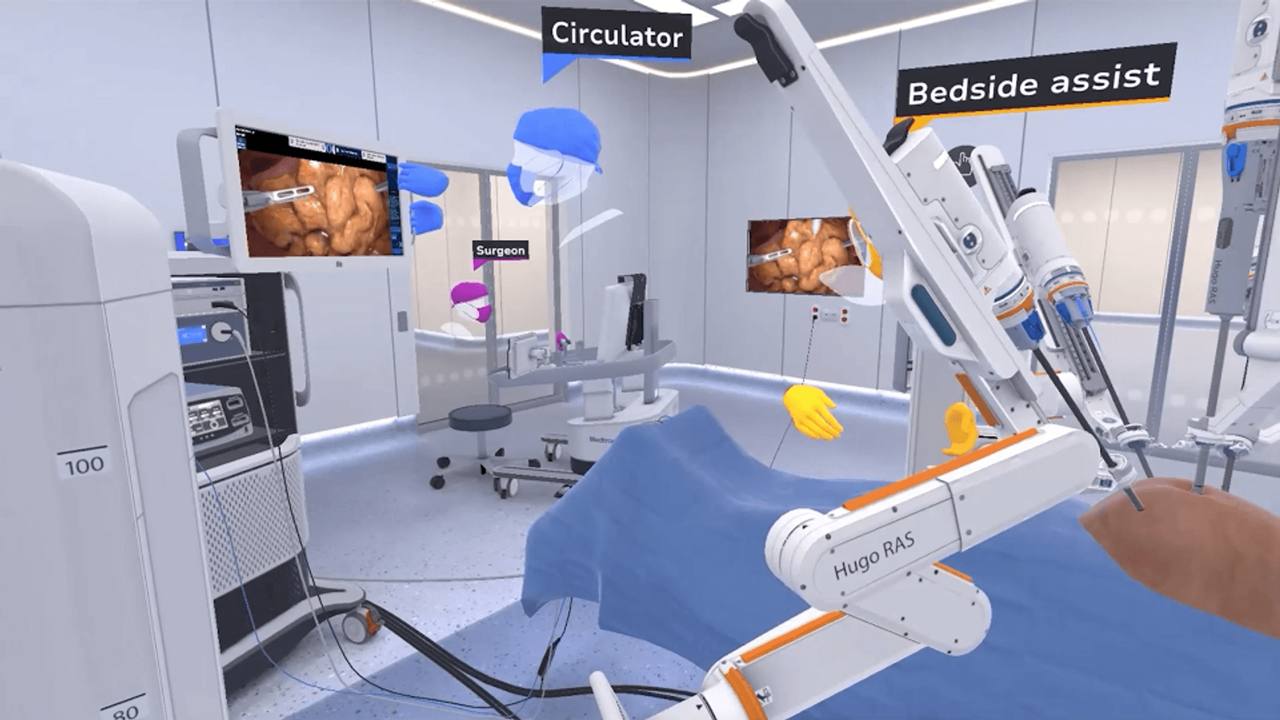
Cette fidélité physique a permis à KITECH de générer automatiquement plus de 100 000 images d'entraînement pré-étiquetées en 14 semaines. Cela a évité de devoir mettre en scène manuellement des scénarios de proximité dangereux dans un atelier de production actif, tout en assurant un transfert fiable de la simulation vers le réel. Medtronic a construit dans Unity un pipeline d'enregistrement et de relecture de données autour du jumeau numérique de son système de chirurgie robot-assistée Hugo, en capturant 195 interventions sur cinq sites à travers le monde. Les enregistrements sont devenus un jeu de données réutilisable : un ingénieur pouvait charger une intervention enregistrée, la parcourir, isoler un moment et l'examiner sous n'importe quel angle. Les mêmes données alimentaient également des relectures déterministes utilisées pour entraîner de nouveaux modèles d'IA et concevoir des dispositifs de nouvelle génération.
Unity indique s'intéresser particulièrement aux équipes qui exécutent à grande échelle la validation de robots, les tests de capteurs ou la génération de données synthétiques dans les secteurs de la fabrication, de la logistique, de l'entreposage et de la robotique avancée. L'équipe de développement attend les retours sur Unity Discussions.