NVIDIA Isaac ROS 5.0 apporte des workflows agentiques et la prise en charge de ROS Lyrical au développement robotique
 Public
- 22 Sep, 2026
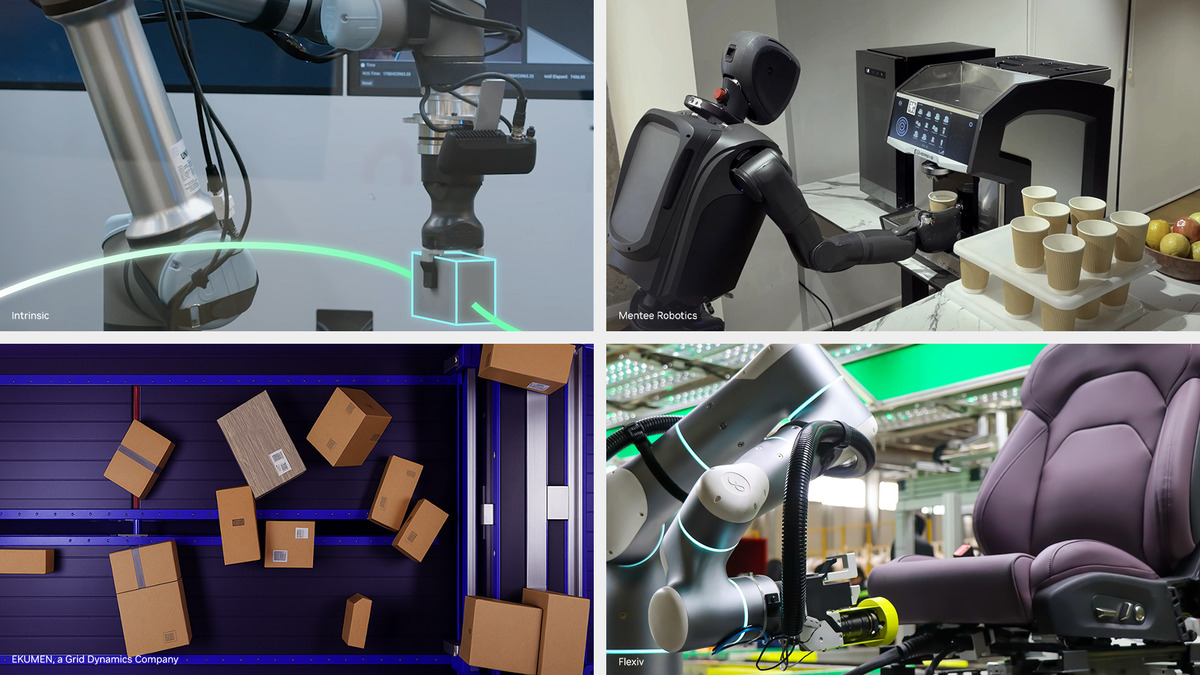
NVIDIA a publié Isaac ROS 5.0 — un ensemble de packages accélérés par GPU, construits sur le framework ROS open source. L'annonce a eu lieu lors de la conférence ROSCon à Toronto. Cette version s'adresse à un large public de développeurs : elle offre à près de 1,3 million d'utilisateurs de ROS l'accès au calcul accéléré NVIDIA, aux modèles d'IA physique et à des bibliothèques prêtes pour la production, permettant de créer des applications robotiques haute performance avec des outils open source gratuits.
Le thème central de la mise à jour est le développement agentique : les agents IA participent désormais aussi à la création de robots. Isaac ROS 5.0 introduit des « compétences » réutilisables pour la configuration et la manipulation, utilisables aussi bien par les développeurs que par les agents IA, ainsi qu'une documentation préparée pour les agents — ce qui rend les outils et les workflows plus faciles à comprendre pour l'IA. L'idée est de transformer plus rapidement l'intention du développeur en applications fonctionnelles : automatiser les tâches répétitives et aider à s'orienter dans des bases de code complexes.
Plusieurs de ces compétences vont au-delà d'une simple aide au codage. Une nouvelle compétence de réglage fin FoundationStereo permet à un agent IA d'adapter un modèle de perception stéréo aux caméras, à l'environnement et à l'application spécifiques d'un développeur. FoundationPose — un modèle de base pour l'estimation et le suivi de pose d'objets — est désormais livré avec une bibliothèque d'inférence prête pour les agents, grâce à laquelle les robots perçoivent et suivent la position et l'orientation des objets jusqu'à 5,5 fois plus vite. La compétence pick-and-place, qui relie la détection, l'estimation de la profondeur et la sortie de pose, est également disponible en tant que compétence autonome prête pour les agents.
Du point de vue de la plateforme, Isaac ROS 5.0 ajoute la prise en charge de ROS Lyrical et d'Ubuntu 24.04, ouvrant aux développeurs la voie vers la dernière plateforme ROS tout en conservant l'accélération GPU. NVIDIA, aux côtés de l'Open Source Robotics Alliance, a contribué à ROS Lyrical une interface standard de traitement des données afin que les logiciels robotiques fonctionnent efficacement sur différents matériels, y compris les GPU, avec CUDA comme exemple de référence. La prise en charge du calcul s'étend du Jetson Orin Nano d'entrée de gamme jusqu'aux dispositifs Jetson Thor à haute performance.
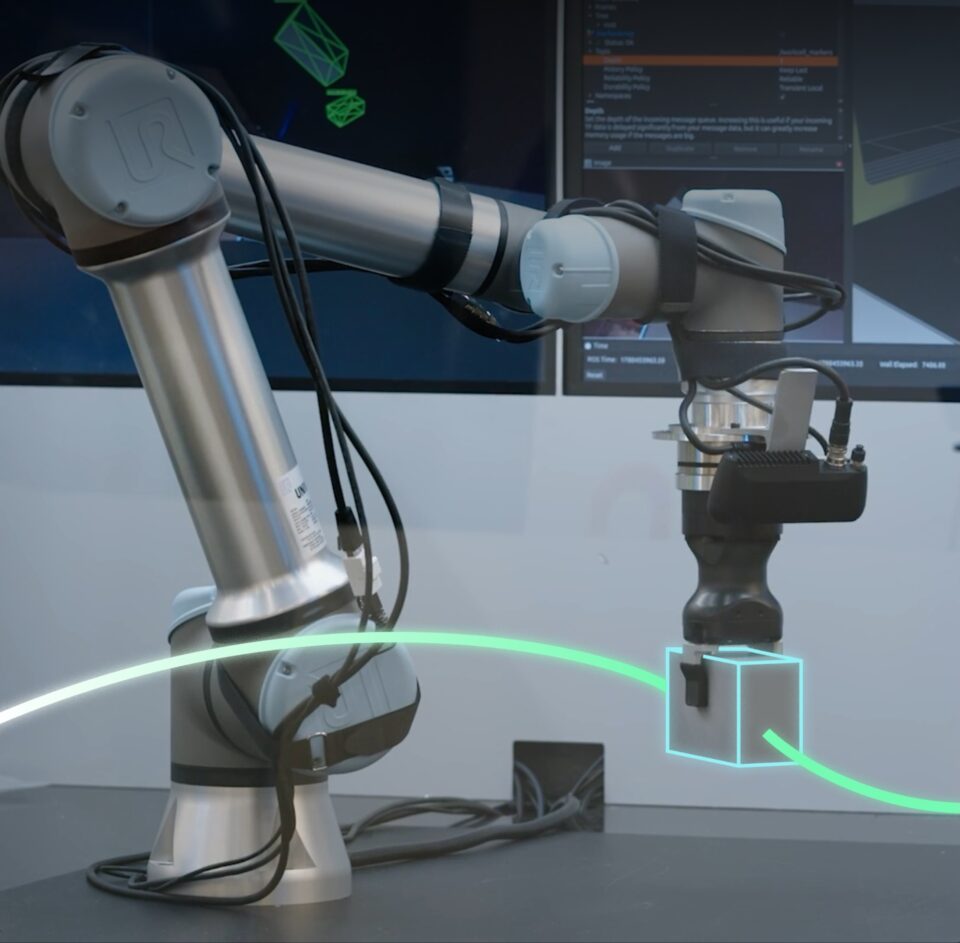
L'écosystème reprend déjà cette approche agentique. Intrinsic Open Machine Tending Solution — qui fait partie d'Intrinsic Core récemment publié — inclut une compatibilité FoundationPose intégrée pour l'enregistrement, le suivi et l'estimation de pose des objets « prête à l'emploi », réduisant le recours à des fixations physiques rigides. Parmi les autres partenaires figurent reBot Arm de Seed Studio, Magna, le gestionnaire de paquets Pixi de Prefix.dev, Foxglove, Flexiv Rizon 4, Ekumen, les caméras Stereolabs ZED d'Ouster, MenteeBot de Mentee Robotics, le SDK AI Accelerator d'Universal Robots, ROBOTIS, FieldAI et Noble Machines. Ekumen, par exemple, utilise isaac_ros_cumotion sur GPU pour tracer un chemin sans collision pour un bras d'entrepôt en environ 2 à 5 millisecondes.
Isaac ROS 5.0 est déjà disponible, gratuit et open source, et les détails ainsi que les instructions de prise en main se trouvent sur GitHub.