Blog
 Public
- 28 Oct, 2026
Profundidad narrativa: guía práctica para desarrolladores de juegos
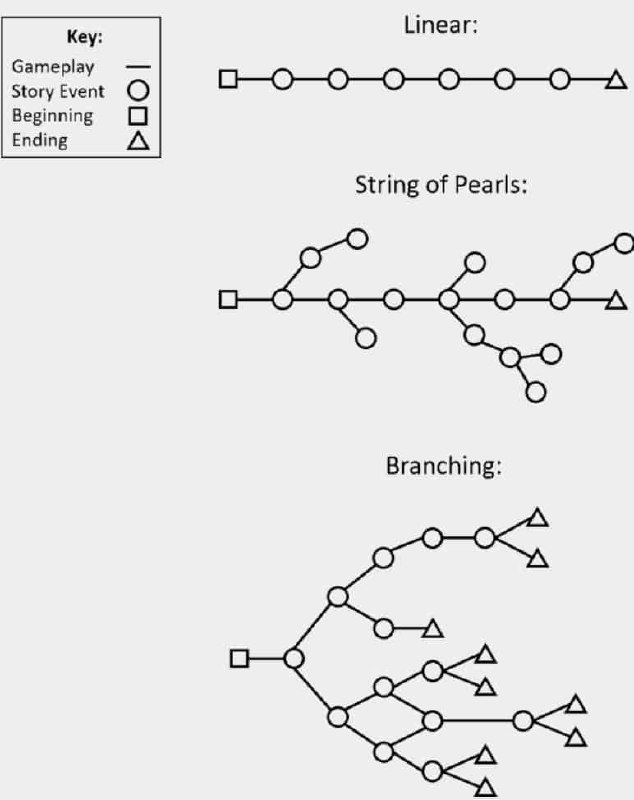
Los desarrolladores suelen preocuparse por si su juego necesita una trama compleja, pero la historia no es una elección entre «sí» y «no», sino un espectro. Aunque por «historia» se suele entender una trama con eventos y diálogos, los juegos también se apoyan en la construcción de mundos: ambientación, tono, reglas e historia del mundo. Incluso sin una narrativa tradicional, los elementos visuales (colores, nombres, efectos de sonido) transmiten contexto a los jugadores. Esta distinción es importante porque todo juego tiene un mundo, independientemente de si cuenta con un principio, un desarrollo y un final estructurados. Entender esta diferencia permite a los creadores decidir de forma consciente qué profundidad narrativa necesita realmente su proyecto concreto.La narrativa ambiental es una herramienta única de los videojuegos, ya que permite contar la historia exclusivamente a través del espacio y la ambientación, sin diálogos ni narración en off. Por ejemplo, la disposición de los objetos en una habitación puede revelar el pasado de un personaje o la urgencia de la situación sin una sola línea de texto. Este enfoque permite a los jugadores deducir detalles, como una partida apresurada, simplemente observando el entorno. Los juegos exitosos utilizan distintos niveles del espectro narrativo, donde cada nivel se construye sobre el anterior. Una trama completa sigue exigiendo una temática coherente, y hasta una historia descubierta necesita una premisa clara. Elegir el nivel adecuado garantiza que los elementos narrativos apoyen la jugabilidad sin convertirse en una carga para el proceso de desarrollo.El aumento de la complejidad narrativa influye de forma considerable en la planificación de la escritura, el arte y la lógica. Las exigencias de escritura crecen con las ramificaciones: cada decisión significativa requiere varias versiones de los eventos posteriores. Los requisitos de arte también aumentan: se necesitan ubicaciones distintas, expresiones de los personajes y recursos específicos de cada escena. Una historia descubierta requiere objetos que resulten personales, mientras que una narrativa completa exige arte para cada escena. Los sistemas de lógica deben registrar cuándo aparecen los elementos de la historia y qué recuerda el juego. En los motores tradicionales, esto implica escenas, disparadores y variables guardadas. Incluso al usar herramientas de IA, los desarrolladores deben definir estas reglas de forma explícita, por ejemplo, mostrar un diálogo concreto solo si se ha encontrado una llave, para garantizar una experiencia coherente para el jugador.Antes de empezar a construir, conviene responder a las preguntas clave sobre el alcance de la narrativa para evitar que el proyecto se descontrole. No existe una cantidad de historia única y correcta, sino solo la que resulta adecuada para cada juego. El enfoque recomendado es esbozar el mundo en una sola página y determinar la profundidad narrativa necesaria antes de comenzar la producción. Esta planificación previa ayuda a alinear la escritura, el arte y la lógica técnica desde el principio. Si más adelante los jugadores desean más contenido, se pueden añadir elementos de historia adicionales en las actualizaciones. Al tomar una decisión deliberada sobre la profundidad narrativa, los desarrolladores pueden crear una experiencia cohesionada que equilibre la visión creativa con la viabilidad técnica y las limitaciones de recursos.
- Public
- 28 Oct, 2026
Fundamentos del terreno en los videojuegos: tiles, mapas de altura, vóxeles y generación procedimental
El terreno en los videojuegos sirve como superficie base para el movimiento del jugador y para dar contexto al entorno. No es solo un fondo visual, sino una herramienta de diseño fundamental. Determina las rutas, los horizontes visuales y el ambiente general del mundo del juego. Aunque el terreno suele imitar superficies naturales como la roca, la arena y la tierra, también puede representar objetos artificiales, por ejemplo, un asfalto agrietado. Un diseño eficaz del paisaje implica modelar el relieve de forma deliberada para apoyar experiencias de juego concretas y dinámicas de movimiento específicas. Por eso el terreno es una parte esencial de la arquitectura de los niveles y no un simple fondo estático.En el desarrollo de juegos bidimensionales, el terreno se construye normalmente con un sistema de tiles. Este enfoque utiliza imágenes pequeñas y regulares dispuestas en una cuadrícula para formar el mapa completo del nivel. Los tiles individuales, como la hierba, la tierra o el agua, son recursos reutilizables que definen tanto el aspecto visual como las propiedades funcionales del entorno, incluidas la transitabilidad y los límites de colisión. Este método es especialmente eficiente para juegos con vista cenital y lateral, ya que permite a los desarrolladores crear niveles complejos con rapidez a partir de un conjunto limitado de componentes. La estructura de la cuadrícula garantiza que cada tile encaje exactamente en su lugar, lo que ofrece una base coherente y manejable para el diseño de niveles y la gestión de recursos.El terreno tridimensional suele basarse en mapas de altura, que son imágenes en escala de grises donde el brillo de cada píxel corresponde a la altura. En este sistema, los píxeles blancos representan los puntos altos, los negros indican las zonas bajas y los tonos de gris señalan las alturas intermedias. El motor de juego interpreta estos datos para deformar una malla plana y convertirla en colinas y valles. Aunque los mapas de altura son eficientes desde el punto de vista computacional y fáciles de editar, tienen una limitación estructural importante: cada punto del mapa solo puede almacenar un valor de altura. Por consiguiente, los mapas de altura no pueden representar geometrías complejas como cuevas, túneles o salientes rocosos donde hay suelo sobre otro suelo. Esto limita su uso a paisajes abiertos y sin superposiciones.Para entornos que requieren cuevas, salientes o suelo destructible, los sistemas de vóxeles ofrecen una solución más flexible. Los vóxeles tratan el mundo como una malla tridimensional de celdas diminutas, cada una designada como sólida o vacía. Esta estructura permite crear islas flotantes, túneles subterráneos y terreno que se puede excavar o destruir. Históricamente, los sistemas de vóxeles se evitaban por su elevada complejidad computacional y su coste de rendimiento. Sin embargo, los avances recientes en herramientas asistidas por inteligencia artificial empiezan a hacer estos enfoques más accesibles, reduciendo la barrera técnica para implementar terreno complejo e interactivo en los motores de juego modernos.El detalle de la superficie se logra mediante splatmaps, texturas ocultas que determinan la colocación y la mezcla de los materiales. Un splatmap suele usar cuatro canales de color, cada uno asignado a un material concreto, como hierba, tierra, roca o arena. La intensidad de cada canal determina la visibilidad de ese material, lo que permite transiciones suaves entre superficies allí donde los canales se superponen. Muchas herramientas de desarrollo automatizan este proceso aplicando materiales según reglas del terreno, por ejemplo, colocando roca en las pendientes pronunciadas. Además, los sistemas pueden decorar automáticamente regiones con conjuntos temáticos de plantas y texturas, creando biomas distintos sin pintar a mano.La generación procedural utiliza ruido matemático para crear terreno mediante código. El ruido proporciona valores suaves y de apariencia aleatoria que pueden interpretarse como alturas para generar colinas. Al superponer varias escalas de ruido se combinan colinas amplias con pequeños relieves, para lograr un aspecto más natural. Otros patrones de ruido pueden determinar los niveles de humedad e influir en la colocación de bosques, desiertos o nieve. Este método permite generar mundos infinitos, calculando las zonas solo cuando el jugador se acerca. Sin embargo, el terreno basado en ruido carece de coherencia espacial entre zonas distantes y a menudo requiere muchos ajustes para evitar patrones repetitivos. Por ello, resulta más adecuado como punto de partida para proyectos pequeños o game jams.
- Public
- 28 Oct, 2026
Mod de Super Mario 64 para realidad mixta en Pico: IA y renderizado estereoscópico real
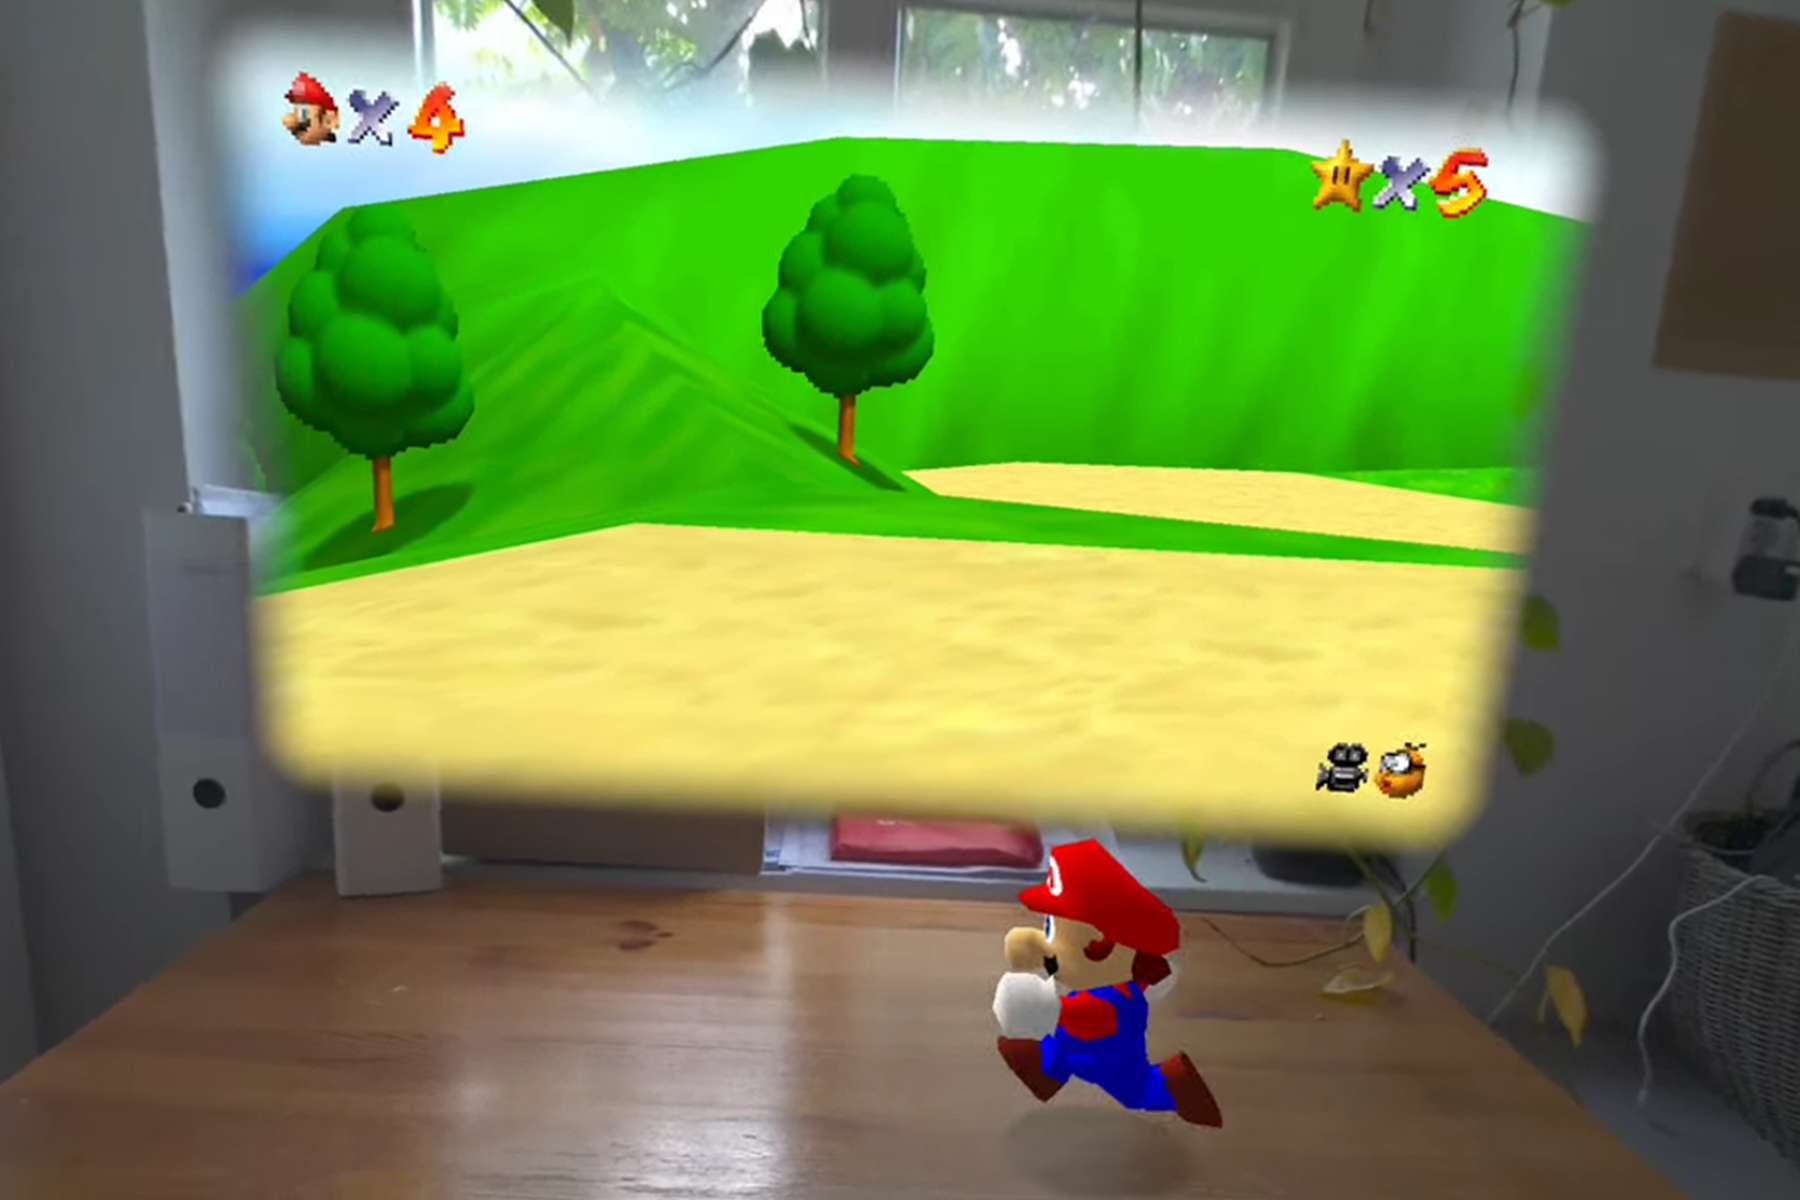
El tecnólogo de XR y desarrollador creativo Lucas Martinic ha presentado un mod de realidad mixta de Super Mario 64 que funciona en los visores Pico. El proyecto convierte el clásico de 1996 en una ventana 3D flotante. Los usuarios pueden interactuar físicamente con el mundo del juego: por ejemplo, tomar a Mario del Reino Champiñón y colocarlo sobre una mesa real. El efecto se logra gracias a código escrito con ayuda de IA y a una versión decompilada del juego original. Esto crea un puente fluido entre el juego de plataformas digital y el espacio físico. El mod supone un paso importante para que los juegos 3D antiguos sean accesibles en el hardware moderno de computación espacial, sin recurrir a las técnicas tradicionales de adaptación, a menudo imperfectas.Foto: Lucas MartinicEl desarrollo comenzó tomando como referencia la implementación de Super Mario 64 para Quest 3 que Jonas Jakobi creó en 2023. Sin embargo, Martinic decidió empezar desde cero, usando una versión descompilada del código fuente. Utilizó el modelo Claude Opus 5.5 junto con PICO CLI, una herramienta de línea de comandos que conecta los asistentes de IA para escribir código con las herramientas de computación espacial y desarrollo de XR de Pico. La principal ventaja técnica es la ausencia de trucos estereoscópicos, como el renderizado de fotogramas alternos o la extrapolación del búfer de profundidad. Estas técnicas son habituales en los ports para RV, pero con frecuencia ofrecen un resultado visual poco óptimo. En su lugar, el mod logra un renderizado estereoscópico real y funciona de forma nativa a 90 fotogramas por segundo. Aún no se ha anunciado una fecha de lanzamiento concreta, pero Martinic ha indicado que pronto compartirá más detalles en su sitio web y en GitHub.
- Public
- 28 Oct, 2026
Límites de memoria de GPU por carga de trabajo en Kubernetes con CUDA 13.4 y KAI Scheduler
Las cargas de trabajo de IA suelen requerir solo una parte de una GPU, pero asignar dispositivos completos genera capacidad ociosa y un uso ineficiente de la infraestructura. Las GPU de NVIDIA admiten varios mecanismos de uso compartido: Multi-instance GPU (MIG) para aislamiento por hardware, time-slicing para la ejecución secuencial de procesos y Multi-Process Service (MPS) para la ejecución simultánea en espacios de direcciones independientes. Aunque MPS permite compartir recursos de cómputo, antes carecía de límites de memoria estrictos. CUDA 13.4 cubre esta carencia con un nuevo modo time-sharing, que limita la memoria de forma transparente para la aplicación y garantiza que cada carga de trabajo opere dentro de los límites definidos, sin necesidad de modificar el código.Figura 1. Time-slicing reparte el tiempo de la GPU. SM-sharing reparte sus multiprocesadores de flujo (sm)La implementación de estas capacidades en un clúster de Kubernetes requiere una coordinación a nivel de nodo independiente del planificador. El operador de código abierto gpu-fractioning, alojado en la organización KAI Scheduler en GitHub, se ejecuta junto con NVIDIA GPU Operator para encargarse de esta configuración. Cumple tres funciones críticas: lee las anotaciones de los pods para determinar los requisitos de memoria y de cómputo, configura las GPU asignadas para aplicar estos límites y gestiona la transición entre los distintos modos de uso compartido. Este operador garantiza que el hardware respete los límites lógicos definidos por el planificador del clúster, tendiendo un puente entre las decisiones de planificación de alto nivel y la ejecución de bajo nivel en la GPU.El flujo de trabajo comienza cuando los desarrolladores especifican los requisitos de recursos y los modos mediante anotaciones YAML de los pods. Después, el planificador selecciona las GPU adecuadas, registra la asignación de memoria y el modo de uso compartido del cómputo en las anotaciones del pod de cada contenedor y asigna la carga de trabajo. El operador gpu-fractioning lee estas anotaciones y configura las GPU en consecuencia. Cualquier planificador de Kubernetes capaz de escribir estas anotaciones puede aplicar fracciones de GPU, siempre que cumpla dos reglas: seleccionar GPU con suficiente memoria libre y evitar mezclar modos de cómputo en un mismo dispositivo. KAI Scheduler es el primero en integrar esta función, e introduce un modo de uso compartido de GPU llamado NvFractions a partir de la versión v0.18.0.El modo NvFractions de KAI Scheduler permite a los administradores definir cargas de trabajo fraccionarias mediante cuatro anotaciones clave que regulan las solicitudes de memoria, los límites de crecimiento, los modos de uso compartido del cómputo y el número de dispositivos. Las solicitudes de memoria pueden especificarse como tamaños absolutos con las unidades estándar de Kubernetes o como fracciones de una GPU con la anotación gpu-fraction. Una nueva capacidad permite que las cargas de trabajo declaren una solicitud mínima garantizada y un límite máximo de ráfaga, que es opcional y, si se omite, toma por defecto el valor de la solicitud. Los límites de fracción deben ser superiores a gpu-fraction e inferiores a 1. El uso compartido del cómputo ahora es explícito y se define por contenedor, lo que permite elegir entre sm-sharing y time-slicing.Una GPU compartida funciona en un solo modo de cómputo a la vez, por lo que KAI Scheduler impide colocar en la misma GPU cargas de trabajo con modos distintos, aunque un mismo nodo puede alojar ambos modos en dispositivos diferentes. En configuraciones con varias GPU, la anotación gpu-fraction-num-devices indica cuántos dispositivos abarca la carga de trabajo, y la solicitud de memoria se aplica a cada dispositivo de forma individual. Por ejemplo, una solicitud de 40Gi con cuatro dispositivos asigna 40Gi en cada GPU. Esta configuración es ideal para servidores de inferencia que necesitan memoria garantizada en cada GPU y pueden usar ráfagas cuando los vecinos están inactivos, con sm-sharing para cargas de trabajo de confianza que se ejecutan de forma concurrente en un único dominio de errores.Por el contrario, time-slicing es adecuado para tareas de desarrollo o por lotes, como notebooks y pequeñas ejecuciones de ajuste fino, donde se prefiere el aislamiento. En este modo, cada carga de trabajo obtiene su propio dominio de errores, lo que significa que un fallo en una tarea no afecta a las demás. Una carga de trabajo puede solicitar la mitad de dos GPU con un límite de crecimiento de hasta el 80 % cuando haya memoria disponible. Al ejecutar nvidia-smi dentro del contenedor se mostrará la fracción de memoria asignada a cada GPU. Tanto KAI Scheduler como el operador gpu-fractioning están disponibles en GitHub, en la organización KAI Scheduler, con guías detalladas de instalación y configuración para todos los mecanismos de uso compartido.
- Public
- 27 Oct, 2026
Ya está disponible Material Maker 1.8 con los nuevos nodos Trimsheet y Auto Export
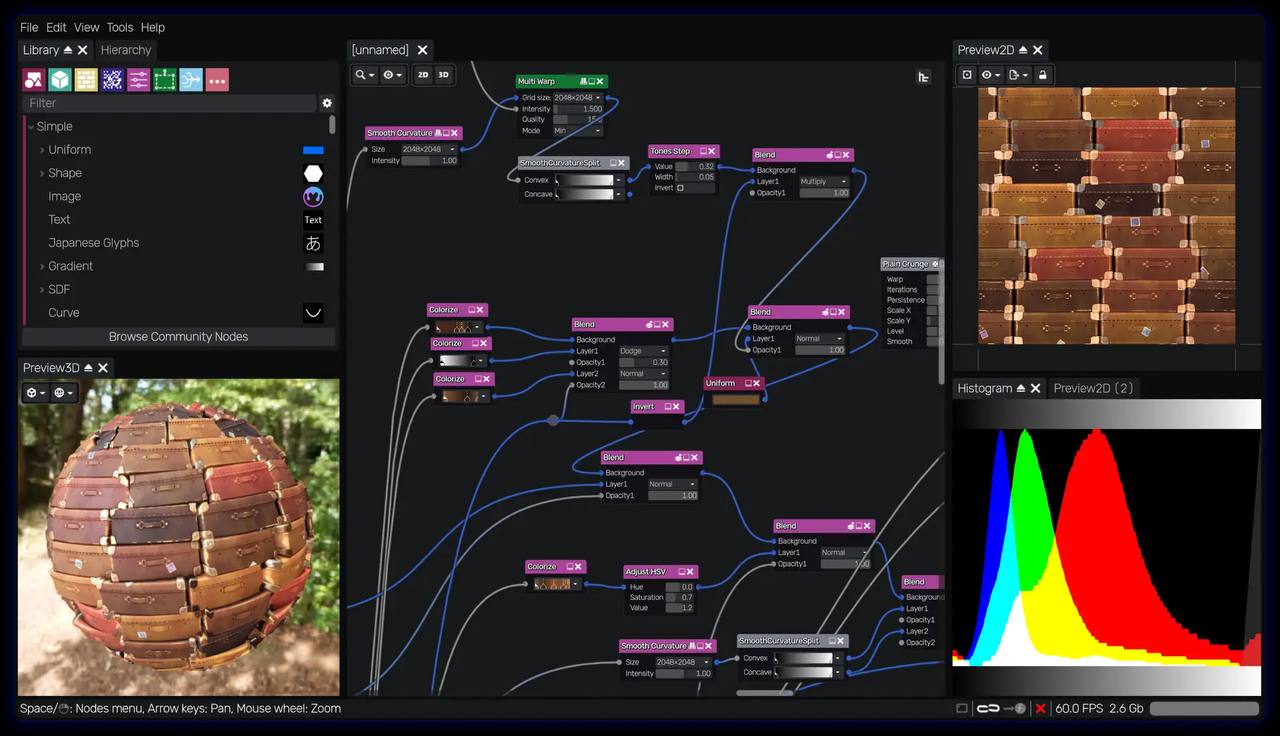
Rod Zilla ha lanzado la versión 1.8 de Material Maker, un software de código abierto basado en nodos para la creación procedural de materiales y el pintado de texturas en 3D. La herramienta está construida sobre el motor Godot y funciona como alternativa gratuita a estándares de la industria como Substance 3D Designer. La actualización se centra en mejorar la eficiencia del trabajo de los artistas de videojuegos: incorpora nodos especializados que simplifican la creación y la exportación de recursos de textura directamente a los motores de juego.La principal novedad de esta versión es el nodo Trimsheet, que permite generar trim sheets destinadas específicamente a juegos. Esta función cubre una necesidad habitual en los flujos de trabajo del arte de videojuegos, donde las texturas repetitivas se agrupan en mapas únicos para lograr un renderizado eficiente. Además, se ha añadido el nodo Auto Export, que vuelve a exportar automáticamente los mapas de textura cada vez que se actualiza el grafo de nodos. Esta automatización elimina el paso manual de lanzar la exportación tras cada cambio y acelera de forma notable el proceso iterativo de diseño para los desarrolladores que trabajan con configuraciones procedurales complejas.Entre otras mejoras se incluyen un nodo Crop (recorte) y un nodo Gaussian Blur (desenfoque gaussiano) de alta calidad, que amplían la biblioteca de herramientas para trabajar con texturas. La interfaz de usuario también se ha perfeccionado: ahora la búsqueda funciona no solo en los nodos de nivel superior, sino también dentro de los subnodos, lo que facilita la navegación por grafos complejos. Se ha añadido un nuevo tema de interfaz con la posibilidad de elegir el color base para una mayor personalización. El software sigue admitiendo la exportación de texturas PBR con plantillas listas para Unity, Unreal Engine y Godot, lo que garantiza una integración fluida en los principales entornos de desarrollo de juegos.Material Maker 1.8 está disponible para su descarga en Windows, Linux y macOS. El código fuente está alojado en GitHub bajo la licencia MIT, lo que garantiza total transparencia y permite que la comunidad contribuya al desarrollo del proyecto. Los binarios compilados se pueden descargar gratis desde la página del desarrollador en itch.io. Se puede apoyar el desarrollo continuo a través de Patreon o comprando el software en Steam. La herramienta sigue siendo una opción sólida para los artistas que buscan una solución potente y gratuita para la generación procedural de texturas y el pintado 3D, sin las restricciones de las licencias propietarias.
- Public
- 26 Oct, 2026
GHARP permite animar cabezas 3D en tiempo real en dispositivos móviles
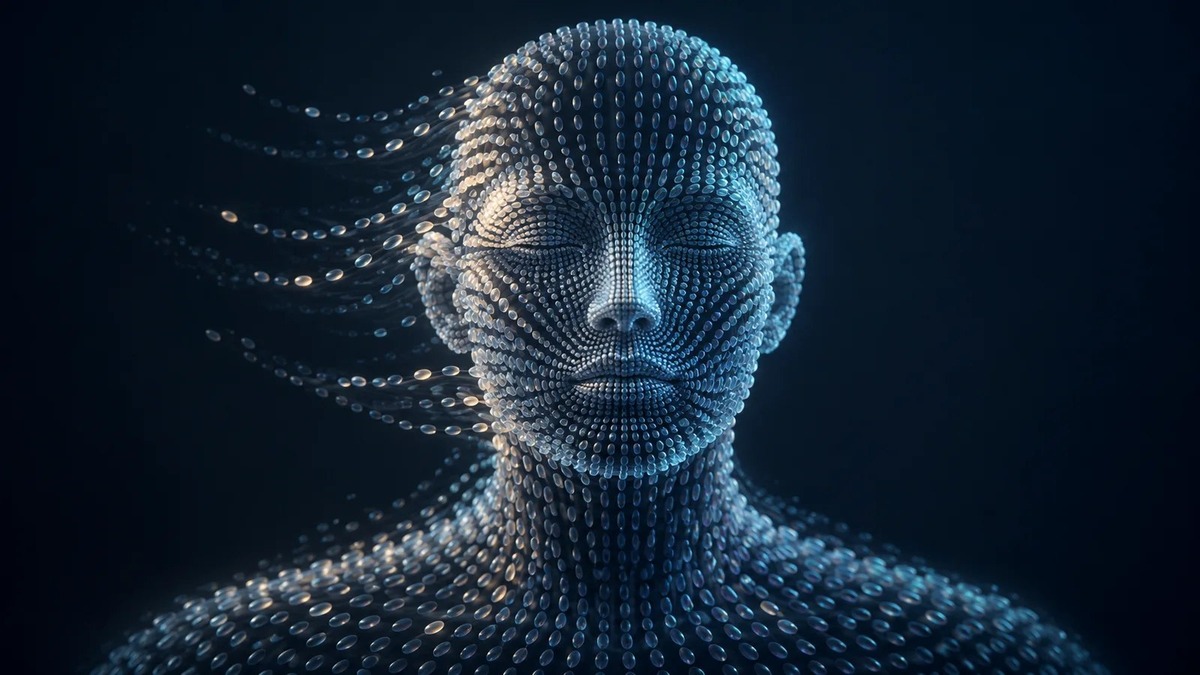
Investigadores de Apple han presentado GHARP, un nuevo método para animar cabezas humanas en 3D en tiempo real a partir de unas pocas imágenes de entrada y una señal de expresión que actúa como guía. La innovación clave consiste en dividir el proceso en dos etapas: una etapa de identidad sin conexión, que crea una representación detallada de la geometría y la apariencia del sujeto, y una etapa de animación en tiempo real, que predice residuos dependientes de la expresión. Esta separación permite que la etapa de identidad sea costosa desde el punto de vista computacional, mientras que la etapa de animación utiliza una red ligera optimizada para dispositivos móviles. Así se logra un equilibrio favorable entre fidelidad visual, calidad y rendimiento en tiempo de ejecución.La etapa de animación opera en un espacio latente con estructura semántica, obtenido a partir de un modelo de reconstrucción preentrenado. Este enfoque garantiza que los cambios de expresión permanezcan contenidos espacialmente, lo que hace que la predicción de los residuos sea muy eficiente. El conocimiento previo de la reconstrucción aporta una disposición espacial coherente, que facilita la fusión de varias vistas de entrada en una representación gaussiana canónica compacta y de tamaño fijo. Gracias a este espacio estructurado, el sistema puede procesar movimientos faciales complejos sin necesitar grandes recursos computacionales durante la fase de renderizado, y mantiene así una alta tasa de fotogramas adecuada para aplicaciones interactivas.Un desafío importante de los métodos de avatares controlados por expresión es que los códigos de expresión normalmente describen solo el rostro y omiten la pose del cuerpo y la posición de la ropa. Esta omisión deja esas regiones insuficientemente especificadas, lo que da lugar a un mapeo mal planteado en el que la red de animación puede recurrir a promediar apariencias corporales contradictorias, con el resultado de desenfoque visual y parpadeo temporal. Para resolverlo, GHARP incorpora una red de alineación corporal que aprende a alinear el cuerpo de la persona en la imagen objetivo con las imágenes de referencia de entrada. Esta alineación elimina la ambigüedad de la señal de entrenamiento y garantiza que los elementos no faciales se mantengan estables y coherentes durante la animación.El método alcanza una calidad de vanguardia en el benchmark Ava-256 y mejora de forma notable la eficiencia. En una GPU A100, GHARP funciona hasta 13 veces más rápido que métodos comparables y utiliza 8 veces menos gaussianas. Esta reducción de la carga computacional y este aumento de velocidad hacen que la tecnología sea viable para aplicaciones en tiempo real en hardware de consumo. La combinación de una reconstrucción de alta calidad y un procesamiento en tiempo de ejecución eficiente posiciona a GHARP como una solución práctica para los desarrolladores que quieran integrar animaciones de cabeza realistas y en tiempo real en plataformas móviles y de RX sin sacrificar el rendimiento.
- Public
- 26 Oct, 2026
Adobe Substance 3D Painter 12.2: nuevas funciones Cage Painting y Polygon Fill
Adobe ha lanzado Substance 3D Painter 12.2, la versión más reciente de su software profesional para crear texturas 3D, diseñado para juegos, animación, motion graphics y VFX. La actualización se centra en mejorar el proceso de horneado de texturas (baking) mediante un nuevo flujo de trabajo basado en pinceles, creado específicamente para resolver problemas con la jaula (cage). El objetivo principal es simplificar el trabajo de los artistas con assets de alta poligonación que sobresalen de los límites de la jaula generada automáticamente. El nuevo método de corrección es más intuitivo y preciso que los ajustes globales utilizados anteriormente.La principal novedad de esta versión es el flujo de trabajo de cage painting, que permite pintar directamente sobre la malla para ajustar la jaula. En lugar de depender únicamente del cambio del desplazamiento de distancia global, ahora los artistas pueden usar las herramientas Paint, Eraser y Polygon Fill para modificar localmente la geometría de la jaula. Esto facilita considerablemente la corrección de zonas concretas en las que partes del modelo de alta poligonización quedan fuera de la jaula durante el baking. Cabe señalar que esta es la segunda gran mejora de flujo de trabajo que Adobe presenta este año, tras la versión 12.1, que permitió a los artistas pintar para controlar la dirección de las normales y corregir artefactos en los mapas bakeados.La herramienta Polygon Fill también ha recibido actualizaciones importantes: ahora incluye dos nuevos modos de selección para bucles de polígonos. El modo «Polygon loop fill» permite rellenar un bucle completo de quads con un solo clic, mientras que el modo «Partial polygon loop fill» permite seleccionar arrastrando una zona rectangular de quads sobre la superficie de la malla. Además, la herramienta ahora admite todos los modos de fusión disponibles en la pila de capas, lo que ofrece mayor flexibilidad al aplicar texturas. La interfaz se ha rediseñado para mejorar la eficiencia del flujo de trabajo; el cambio clave es que los polígonos no visibles se descartan de forma predeterminada. Esto evita el relleno accidental de la parte trasera de la malla y reduce los errores habituales en la fase de texturizado.Entre las mejoras adicionales del flujo de trabajo figura una función que resalta la geometría correspondiente en el visor 3D al pasar el cursor sobre un elemento de la lista Texture Set, lo que facilita la navegación y la selección. El visor en tiempo real ahora admite transparencia independiente del orden (order-independent transparency), que elimina de forma eficaz el parpadeo que suele producirse cuando se superponen superficies transparentes o translúcidas. Substance 3D Painter 12.2 está disponible para Windows 11, RHEL 8.6/9.2+, Ubuntu 22.04+ Linux y macOS 15.0+. Las licencias perpetuas se pueden adquirir a través de Steam por $199.99. El software también está disponible mediante las suscripciones de Adobe Creative Cloud: el plan Substance 3D Texturing tiene un coste de $24.99 al mes o $249.99 al año, y Substance 3D Collection, de $59.99 al mes o $599.99 al año.
- Public
- 26 Oct, 2026
La plataforma NVIDIA Minerva AIOps conecta la telemetría de las fábricas de IA para maximizar la eficiencia de las GPU
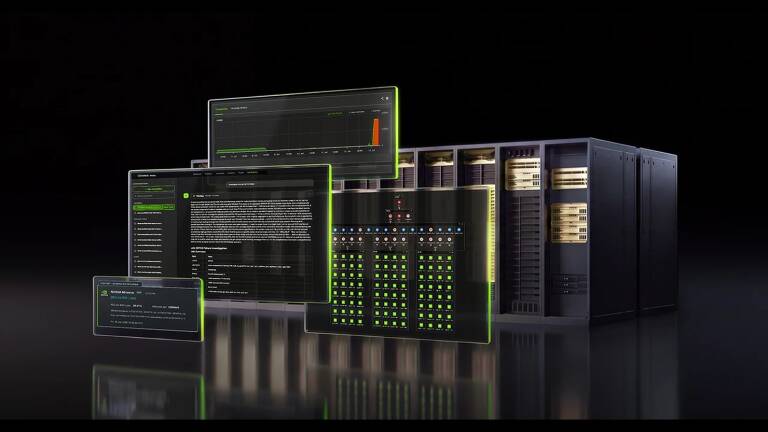
Las fábricas de IA son algunos de los entornos operativos más complejos jamás construidos, donde cientos de miles de GPU, redes NVIDIA Spectrum-X Ethernet, redes de escalado vertical NVLink y planificadores distribuidos funcionan en perfecta sincronía continua. En el entrenamiento distribuido síncrono, todo el trabajo avanza al ritmo de su rango más lento, lo que significa que una sola GPU, interfaz o ruta de conmutador degradada puede desperdiciar tiempo útil en muchos recursos sanos. Los fallos que reducen el rendimiento suelen ser sutiles: por ejemplo, una GPU que funciona algo más caliente que las demás, un dispositivo NVMe que pierde rendimiento bajo carga sostenida o un conmutador que genera tormentas de tramas de pausa. Por separado, estas señales rara vez superan los umbrales estáticos, pero en conjunto provocan rezagados, aumentan los tiempos de paso y retrasan los puntos de control, lo que conlleva pérdidas de producción significativas.Figura 1. Plataforma de observabilidad NVIDIA Minerva AIOpsLa diagnóstico se complica porque las evidencias están repartidas entre distintos equipos: los operadores de red ven los contadores de las interfaces, los operadores de cómputo ven el estado de los nodos y los equipos de ML ven los cambios en los tiempos de paso. Esta fragmentación convierte el triaje en una cadena de búsquedas en paneles y traspasos entre equipos, lo que puede transformar un fallo localizado en días de producción perdida. NVIDIA Minerva cubre estas carencias recopilando telemetría de toda la pila y asignando la infraestructura a los trabajos activos en un grafo de conocimiento dinámico. Aplica aprendizaje automático diseñado específicamente para correlacionar síntomas dependientes en incidentes de alta fidelidad. Un asistente basado en agentes de IA y un servidor MCP conectado a herramientas agénticas externas ofrecen una vía conversacional a través de esta evidencia en vivo, con el objetivo principal de preservar las horas de GPU efectivas y mantener el entrenamiento de los modelos avanzando sin interrupciones.Figura 2. Grafo de topología de NVIDIA MinervaLa supervisión basada en reglas tiene dificultades con los «fallos grises», en los que los componentes siguen disponibles pero presentan problemas solo bajo carga o en comparación con sus pares. Los umbrales absolutos suelen pasar por alto estos cambios, mientras que los umbrales agresivos generan ruido durante los cambios normales de carga de trabajo. La escala amplifica este problema, ya que un único fallo físico puede producir errores de interfaz, indicadores de congestión y cambios en el uso de la GPU que aparecen como eventos no relacionados en paneles distintos. Minerva ingiere métricas, registros y topología de GPU, conmutadores Spectrum-X y NVLink, SuperNIC, DPU, almacenamiento, NCCL y planificadores. El autodescubrimiento aporta las relaciones que la telemetría en bruto no tiene, y crea un grafo de conocimiento que representa los elementos de la infraestructura, del planificador y de las cargas de trabajo. Este grafo se actualiza dinámicamente a medida que los trabajos se inician o se detienen, o que se sustituyen nodos, y permite navegar desde una vista de toda la fábrica hasta una interfaz individual.Figura 3. Mantenimiento proactivo de SuperNICEl grafo de topología transforma la ruta de investigación al permitir que los operadores rastreen anomalías desde una interfaz hasta su nodo, la ruta en la red y la ubicación actual del trabajo. A la inversa, los ingenieros de ML pueden seguir el ID de un trabajo a través de la evidencia de GPU, host, NIC y switch. Minerva procesa miles de millones de puntos de datos de métricas y registros por hora mediante modelos supervisados y no supervisados. La detección supervisada identifica patrones de error críticos conocidos y los asocia con recomendaciones de remediación, mientras que los modelos no supervisados aprenden los patrones normales de componentes de hardware o lógicos y los comparan con sus pares relevantes. La comparación con pares es fundamental, porque una medición puede parecer aceptable de forma aislada pero anómala en contexto, por ejemplo, una temperatura de GPU dentro de la especificación pero notablemente más alta que la de las GPU vecinas bajo la misma carga. Los modelos multivariantes combinan temperatura, potencia, frecuencias y utilización para detectar la degradación antes del fallo total.Los registros reciben un tratamiento similar: la detección de anomalías basada en NLP descubre patrones nunca vistos, y la coincidencia supervisada identifica errores críticos conocidos. Las detecciones pueden alimentar los flujos de trabajo del planificador para drenar los nodos afectados antes de que se les asignen nuevos trabajos, o en intervalos seguros de puntos de control. La correlación con conocimiento de la topología conecta la detección con la acción del operador, usando el grafo de conocimiento para determinar qué eventos comparten una ruta de dependencia. Los síntomas derivados se agrupan en un único incidente en lugar de competir por la atención, de modo que los eventos redundantes y las series de métricas relacionadas se reducen a una sola señal con la topología y las cargas de trabajo afectadas adjuntas. Las pruebas de NVIDIA muestran reducciones significativas en el número de eventos notificados y de tickets en los escenarios compatibles, lo que permite a los operadores empezar con un espacio de búsqueda mucho menor para el análisis de la causa raíz.NVIDIA Minerva incluye un agente de IA nativo llamado Sherlock, basado en telemetría en vivo y en el grafo de conocimiento, que permite a los operadores consultar el sistema para el análisis de la causa raíz en lenguaje natural. Sherlock puede presentar evidencias de apoyo y recomendar medidas de remediación sin exigir que los operadores conozcan métricas concretas ni lenguajes de consulta, lo que ofrece un acceso al conocimiento especializado que tradicionalmente requería escalar a especialistas. Además, el servidor MCP de Minerva permite que herramientas agénticas externas consulten el mismo contexto operativo, de modo que los equipos puedan incorporar datos en vivo de la fábrica de IA a sus propios flujos de trabajo. Las acciones de mitigación pueden seguir siendo aprobadas por una persona o automatizarse según la política local y la evaluación de riesgos. En un gran centro de datos de IA, Minerva identificó una única conexión NVLink, entre 400 000 interfaces, que perdía ancho de banda, lo que permitió a un SRE drenar los nodos afectados y restablecer la velocidad completa en minutos en lugar de horas.
- Public
- 26 Oct, 2026
Meta confirma la caída de las ventas de Quest y desplaza el foco de su estrategia de RV hacia lanzamientos revolucionarios
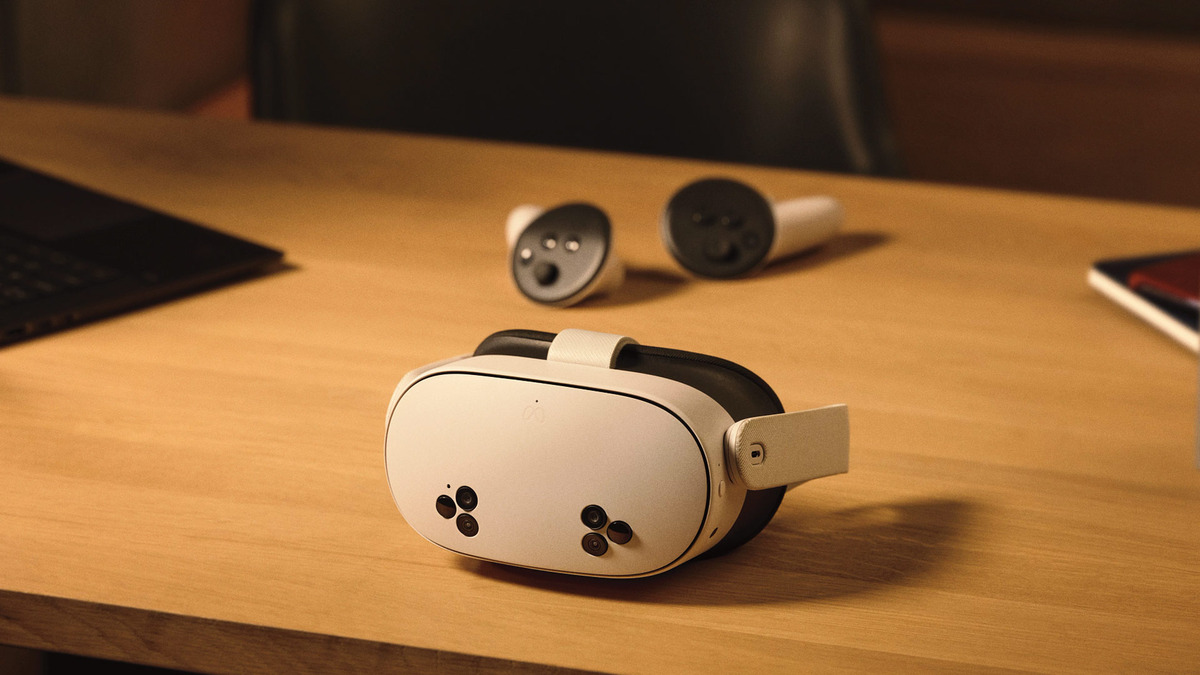
El reciente informe trimestral de Meta muestra un descenso notable en las ventas de los visores Quest, lo que provocó una caída del 6% en los ingresos de la división Reality Labs en el tercer trimestre de 2026. Los ingresos totales del segmento fueron de 443 millones de dólares. Esta disminución se vio compensada en parte por el sólido y sostenido crecimiento de los ingresos de las gafas con IA, lo que indica un claro cambio en la demanda de los consumidores y en las prioridades de la empresa. Los datos financieros subrayan que, aunque las ventas de hardware de RV se ralentizan, los nuevos dispositivos vestibles centrados en la IA ganan impulso y modifican la estructura de ingresos de Reality Labs.Según materiales de MetaEn respuesta a estas tendencias, Meta ha cambiado oficialmente su enfoque en el desarrollo de hardware de realidad virtual. El director ejecutivo, Mark Zuckerberg, afirmó que a partir de ahora los nuevos dispositivos de RV solo se lanzarán cuando se logren «grandes avances», similares a los que se vieron en las Meta VR Glasses, presentadas este año. Esta estrategia se aleja del modelo anterior de actualizaciones generacionales periódicas de los visores de consumo. Al vincular los lanzamientos a saltos tecnológicos significativos y no a ciclos anuales, Meta se aparta de hecho de las mejoras iterativas en favor de lanzamientos de productos de mayor impacto, aunque menos frecuentes.Gafas de RV de Meta | Según materiales de MetaActualmente la empresa da prioridad al camino hacia la superinteligencia personal y al desarrollo de la IA, que han pasado a un primer plano frente a la expansión del hardware de RV. Zuckerberg subrayó que, aunque considera la RV un precursor necesario de una futura experiencia holográfica que combine los mundos físico y digital, el ritmo de inversión en esta área se ajustará. Ahora el foco está en ofrecer primero capacidades de IA, y la RV actúa como un paso fundamental y no como el objetivo inmediato principal. Este giro estratégico indica que los recursos se están redirigiendo del contenido y el hardware de RV para consumidores hacia el desarrollo de sistemas de IA avanzados y dispositivos vestibles.De cara al futuro, las Meta VR Glasses, cuyo lanzamiento está previsto para la primavera de 2027, se posicionan como un producto clave para profesionales y usuarios entusiastas, con un precio de 1300 dólares. Este dispositivo se considera menos un visor de RV tradicional y más un peldaño hacia la realidad aumentada. Mientras tanto, el futuro de la plataforma Quest, centrada en los juegos, sigue siendo incierto, ya que Meta aplaza los lanzamientos iterativos de RV. Aunque los posibles descuentos en los modelos Quest 3 y 3S durante la temporada navideña podrían dar un impulso temporal a las ventas, la empresa ya ha retirado la mayor parte de los fondos destinados a contenido de RV a gran escala, lo que confirma su compromiso a largo plazo con la nueva dirección centrada en la IA.
- Public
- 26 Oct, 2026
El estándar OpenXR Spatial Containers unifica la multitarea volumétrica
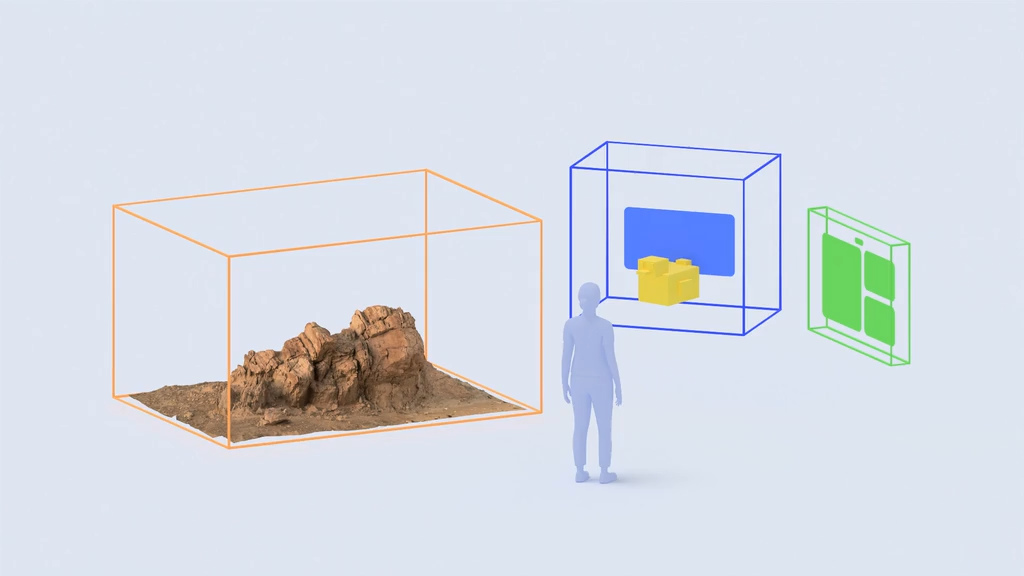
Khronos ha publicado nuevas extensiones OpenXR Spatial Container que estandarizan la gestión por parte del sistema de los espacios destinados a mostrar contenido 3D volumétrico. Este enfoque replica la lógica de los sistemas operativos de escritorio tradicionales, que gestionan las aplicaciones 2D en ventanas, pero la traslada a entornos 3D inmersivos. OpenXR sigue siendo la API abierta dominante para el desarrollo de RA, RV y RM, y está gestionada por el mismo consorcio que está detrás de OpenGL y Vulkan. Su objetivo principal es permitir a los desarrolladores crear aplicaciones que funcionen sin problemas en distintos visores, sin depender de API propietarias. Actualmente, casi todos los visores, motores y runtimes importantes son compatibles con OpenXR, con las excepciones notables de Apple Vision Pro y PlayStation VR2 en la PS5.Los contenedores espaciales de OpenXR, tal como se mostraron en SIGGRAPH 2026.Las nuevas extensiones permiten crear aplicaciones que alternan entre los modos de multitarea y las experiencias inmersivas de espacio completo. Una misma aplicación puede alojar varios Spatial Containers, cuya posición controla el sistema. El desarrollador puede indicar una ubicación preferida para los contenedores o dejar que el sistema gestione su colocación, por ejemplo, para que sigan al usuario cuando se mueve. Desde el punto de vista de la arquitectura, es similar al modelo Shared Space de Apple Vision Pro, donde las aplicaciones con ventanas y las volumétricas coexisten en un entorno gestionado por el sistema antes de pasar a la inmersión total. También coincide con el diseño de Pico OS 6 para la futura Pico Space Pro, que utiliza una arquitectura de renderizado unificada, Pico Spatial Engine, para ejecutar aplicaciones 2D y 3D en paralelo sobre un fondo virtual o de paso (passthrough).La estandarización resuelve una limitación importante de los líderes actuales del mercado, como Android XR de Google y Horizon OS de Meta. Aunque estas plataformas admiten la multitarea de aplicaciones 2D, por ahora limitan al usuario a ejecutar una sola aplicación 3D a la vez. La introducción de Spatial Containers ofrece una vía para eliminar esta restricción. Jared Finder, responsable de la plataforma XR y del SDK en Google, confirmó en el anuncio oficial de Khronos que la compañía está entusiasmada por incorporar la compatibilidad con Spatial Container a Android XR. Para Meta, estas extensiones suponen una oportunidad de recuperar el concepto de Augments, una categoría de aplicaciones 3D gestionadas por el sistema, anunciada para Quest 3 en 2023 pero cancelada de facto más tarde.Meta había anunciado anteriormente que la función Augments se estaba rehaciendo desde cero, tras considerar insuficiente el enfoque inicial. Las actualizaciones recientes de Horizon OS y de sus herramientas para desarrolladores se han centrado en renovar la gestión de ventanas espaciales y en mejorar las aplicaciones espaciales, lo que sugiere que la compañía podría aprovechar estas nuevas extensiones de OpenXR para materializar la idea original de Augments. En un principio, estaba previsto crear estas extensiones con Meta Spark Studio, una herramienta ya desaparecida para crear experiencias de RA, que permitía importar recursos 3D e implementar funciones avanzadas mediante JavaScript. Aunque Meta no se ha comprometido de forma explícita a admitir las extensiones en su comunicado oficial, la coincidencia técnica con sus prioridades de desarrollo actuales hace que sea una dirección futura plausible para su ecosistema.Las especificaciones y el código de ejemplo de OpenXR Spatial Containers ya están disponibles para los desarrolladores. El grupo de trabajo OpenXR de Khronos también trabaja activamente en extensiones adicionales que permitirán a las aplicaciones usar un renderizador proporcionado por el sistema y optimizado para un hardware concreto, desde visores de alto rendimiento hasta dispositivos de bajo consumo. El grupo espera que las implementaciones de estas extensiones empiecen a desplegarse en el ecosistema de OpenXR a lo largo de este año. Es un paso importante hacia un estándar unificado de multitarea volumétrica, que puede reducir la fragmentación y permitir experiencias espaciales con varias aplicaciones más complejas en hardware diverso.
- Public
- 25 Oct, 2026
La sexta edición de la Godot XR Community Game Jam ha concluido: 28 proyectos con el tema «A la deriva»
La sexta edición de la Godot XR Community Game Jam tuvo lugar del 21 de septiembre al 5 de octubre de 2026. Aunque el número de participantes se redujo de 98 a 85, la cantidad de proyectos presentados aumentó de 22 a 28 juegos. Esto indica una mayor concentración de trabajos terminados y de alta calidad, en lugar de un gran número de intentos sin acabar. El tema central de este ciclo fue «A la deriva», que inspiró una variedad de interpretaciones creativas en los juegos presentados.Los cinco mejores proyectos mostraron una gran diversidad de mecánicas dentro del espacio XR. En uno de los juegos, los jugadores debían tirar físicamente de unas palancas para controlar un globo aerostático, luchando contra corrientes de aire visualizadas y disparando a los objetivos con un cañón montado. Otro juego proponía manejar un dron con cable que recogía electricidad de una tormenta para alimentar una nave, creando un equilibrio entre la recolección de energía y la esquiva. Un juego de apilar torres basado en la física colocaba a los jugadores en una isla, donde debían construir estructuras con restos flotantes a la deriva, controlando el equilibrio con precisión.Un shooter engañosamente simple exigía reventar globos dentro de un límite de tiempo estricto, usando la moneda ganada para comprar mejoras como tiempo adicional o mayor capacidad del arma. Esta estructura de tipo roguelike añadió profundidad estratégica a la satisfactoria jugabilidad de disparos en RV. La obra ganadora fue Wavemaker, de Unit327, que permitía a los jugadores crear olas en una piscina para empujar barcos a lo largo de los niveles. Los jugadores podían chapotear con las manos, lanzar peluches o pilotar una lancha rápida teledirigida para manipular la dinámica del agua a lo largo de etapas cada vez más difíciles.La competencia fue intensa, y Unit327 logró la victoria pese a una oposición muy fuerte. Los organizadores expresaron su agradecimiento a todos los participantes y votantes por su contribución al evento. La próxima edición de la Godot XR Community Game Jam está prevista provisionalmente para principios de abril de 2027. La fecha exacta se anunciará más cerca del inicio del evento, para que los desarrolladores puedan preparar sus proyectos para el próximo desafío.