Unity Simulation Pro startet im Early Access für Robotik-Aufgaben
 Public
- 22 Sep, 2026
Unity hat Unity Simulation Pro im Early Access gestartet — ein Simulationspaket für Robotik, das auf Teams zugeschnitten ist, die Robotiksysteme bauen und validieren. Das Paket ist mit Unity 6.3 und neuer kompatibel und erfordert eine Unity-Industry-Lizenz. Die Idee dahinter ist, an einem Ort zu bündeln, was Teams zuvor selbst erledigen mussten: die physische Beschreibung eines Roboters von Hand rekonstruieren, Sensoren von Grund auf schreiben und Integrationen mit offenen Standards wie ROS pflegen. Indem all dies in einem einzigen unterstützten Toolkit gebündelt wird, soll Unity Simulation Pro die Zeit für Simulationsinfrastruktur reduzieren, damit sich Teams auf die Validierung der eigentlichen Robotiksysteme konzentrieren können.
Das Paket deckt ein breites Spektrum an Aufgaben ab: Sensorsimulation, Robotertraining und virtuelle Inbetriebnahme. Unity präsentiert es als Grundlage dafür, Roboter aus dem Labor in die reale Welt zu bringen, aufgebaut auf Echtzeit-Rendering, präziser Physik und Sensorsimulation. Frühe Nutzer heben unterschiedliche Anwendungen hervor. TIER IV testete, validierte und optimierte mit seinem Unity-basierten Simulator AWSIM die Software für autonomes Fahren Autoware. AWSIM-Szenarien können den gleichzeitigen Betrieb von acht oder mehr Kameras erfordern, womit gängige Optimierungstechniken nicht zurechtkamen. Stattdessen entwickelte das Team eigene Optimierungen: über die Kameras verteiltes Rendering zur Glättung von Frame-Spitzen, Steuerung des Zeitmaßstabs, um mehr Ressourcen pro Frame zuzuweisen, Asset-Optimierung sowie die Möglichkeit, innerhalb eines einzigen Projekts verschiedene Rendering-Pipelines zu verwenden und so Genauigkeit und Bildrate auszubalancieren.
Darüber hinaus stützte sich TIER IV auf das Unity-Job-System und die eingebaute Physik, um die Echtzeit-Performance in der Simulation von Fahrzeugen, Verkehr und Fußgängern zu halten. Für Hardware-in-the-Loop-Tests zerlegte das Team rohe Sensorpakete und reproduzierte die entsprechende Ausgabe aus Unity. So konnten Kameraeinrichtungen im Regelkreis bereits vor dem Einbau in ein reales Testfahrzeug geprüft werden, was die Betriebsstunden des Testfahrzeugs und die Kosten für Straßentests reduzierte. Das Korea Institute of Industrial Technology (KITECH) baute unterdessen einen digitalen Zwilling einer Metallgießerei aus Punktwolken-Scans, um Trainingsdaten für eine KI zu erzeugen, die die Nähe von Mensch und Roboter auf einer Fertigungsfläche versteht. Das Team legte Physik-, Sensor- und Simulationssysteme darüber, nutzte ein Sensor-Rig mit individuellen Komponenten, die dem realen Rig entsprechen, damit alle Beobachtungen über dieselbe Simulationsuhr laufen, und setzte Articulation-Body-Komponenten ein, um aufgezeichnete Gelenk-Trajektorien mit gemeinsam berechneter Trägheit und Kontakten wiederzugeben.
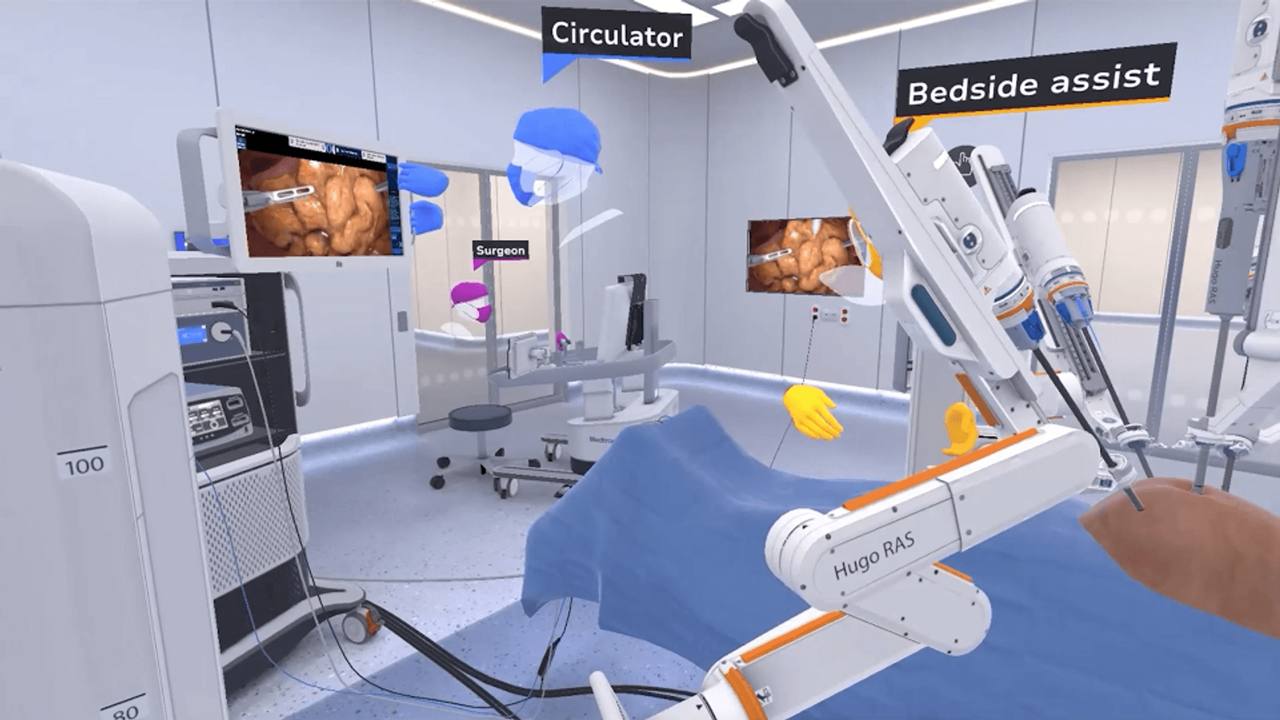
Diese physikalische Genauigkeit ermöglichte es KITECH, in 14 Wochen automatisch mehr als 100.000 vorab beschriftete Trainingsbilder zu erzeugen. Das machte es überflüssig, gefährliche Nähe-Szenarien auf einer aktiven Fabrikhalle manuell nachzustellen, und ermöglichte zugleich einen zuverlässigen Sim-to-Real-Transfer. Medtronic baute in Unity eine Pipeline zur Datenerfassung und -wiedergabe rund um einen digitalen Zwilling seines robotergestützten Chirurgiesystems Hugo auf und zeichnete 195 Eingriffe an fünf Standorten weltweit auf. Die Aufzeichnungen wurden zu einem wiederverwendbaren Datensatz: Ein Ingenieur konnte einen aufgezeichneten Eingriff laden, durch ihn scrollen, einen Moment isolieren und ihn aus jedem Winkel betrachten. Dieselben Daten flossen in deterministische Wiederholungen ein, die zum Training neuer KI-Modelle und zur Gestaltung von Geräten der nächsten Generation genutzt wurden.
Unity gibt an, dass es besonders an Teams interessiert ist, die Roboter-Validierung, Sensortests oder die Erzeugung synthetischer Daten in großem Maßstab in den Bereichen Fertigung, Logistik, Lagerhaltung und fortgeschrittene Robotik durchführen. Das Entwicklungsteam freut sich über Feedback auf Unity Discussions.