NVIDIA Isaac ROS 5.0 bringt agentische Arbeitsabläufe und ROS-Lyrical-Unterstützung in die Robotikentwicklung
 Public
- 22 Sep, 2026
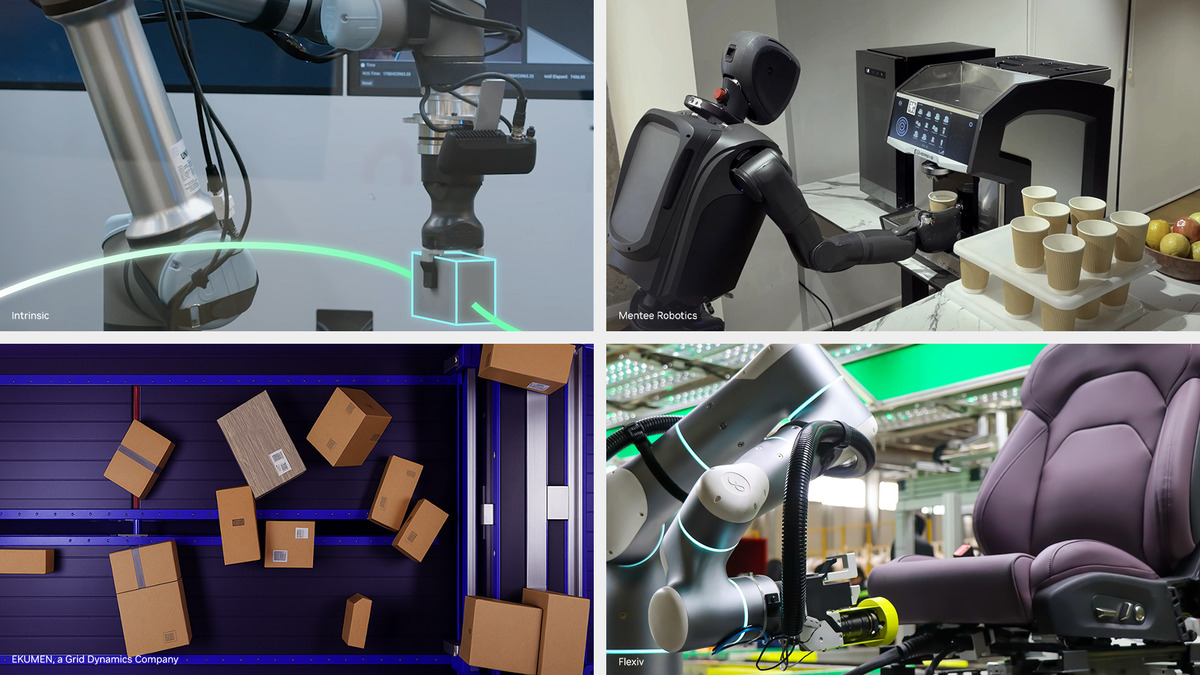
NVIDIA hat Isaac ROS 5.0 veröffentlicht — ein Paket mit GPU-beschleunigten Paketen, die auf dem Open-Source-ROS-Framework aufbauen. Die Ankündigung erfolgte auf der ROSCon-Konferenz in Toronto. Das Release richtet sich an eine breite Entwickler-Community: Es gibt fast 1,3 Millionen ROS-Nutzern Zugriff auf beschleunigtes Computing von NVIDIA, physikalische KI-Modelle und produktionsreife Bibliotheken und ermöglicht so den Bau leistungsstarker Robotikanwendungen mit kostenlosen Open-Source-Tools.
Das zentrale Thema des Updates ist agentische Entwicklung: KI-Agenten sind nun ebenfalls an der Entwicklung von Robotern beteiligt. Isaac ROS 5.0 führt wiederverwendbare „Skills“ für Einrichtung und Manipulation ein, die sowohl Entwickler als auch KI-Agenten nutzen können, sowie eine für Agenten aufbereitete Dokumentation — so werden Tools und Arbeitsabläufe für die KI leichter verständlich. Die Idee ist, die Absicht der Entwickler schneller in funktionierende Anwendungen zu überführen: wiederkehrende Aufgaben zu automatisieren und die Orientierung in komplexen Codebasen zu erleichtern.
Einige dieser Skills gehen über einfache Hilfe beim Schreiben von Code hinaus. Der neue Skill zur Feinabstimmung von FoundationStereo ermöglicht es einem KI-Agenten, das Stereowahrnehmungsmodell an die spezifischen Kameras, die Umgebung und die Aufgabe des Entwicklers anzupassen. FoundationPose — ein Basismodell zur Schätzung und Verfolgung der Pose von Objekten — wird nun mit einer für Agenten einsatzbereiten Inferenzbibliothek geliefert, dank der Roboter Position und Ausrichtung von Objekten bis zu 5,5-mal schneller wahrnehmen und verfolgen. Der Pick-and-Place-Skill, der Erkennung, Tiefenschätzung und Posenausgabe verbindet, ist ebenfalls als eigenständiger Skill für Agenten verfügbar.
Hinsichtlich der Plattform fügt Isaac ROS 5.0 Unterstützung für ROS Lyrical und Ubuntu 24.04 hinzu und eröffnet Entwicklern damit einen Weg zur neuesten ROS-Plattform bei erhaltener GPU-Beschleunigung. NVIDIA hat gemeinsam mit der Open Source Robotics Alliance eine Standardschnittstelle zur Datenverarbeitung in ROS Lyrical eingebracht, damit Robotiksoftware auf unterschiedlicher Hardware — einschließlich GPUs — effizient funktioniert, mit CUDA als Praxisbeispiel. Die Rechenunterstützung skaliert vom Einstiegsgerät Jetson Orin Nano bis zu den Hochleistungsgeräten Jetson Thor.
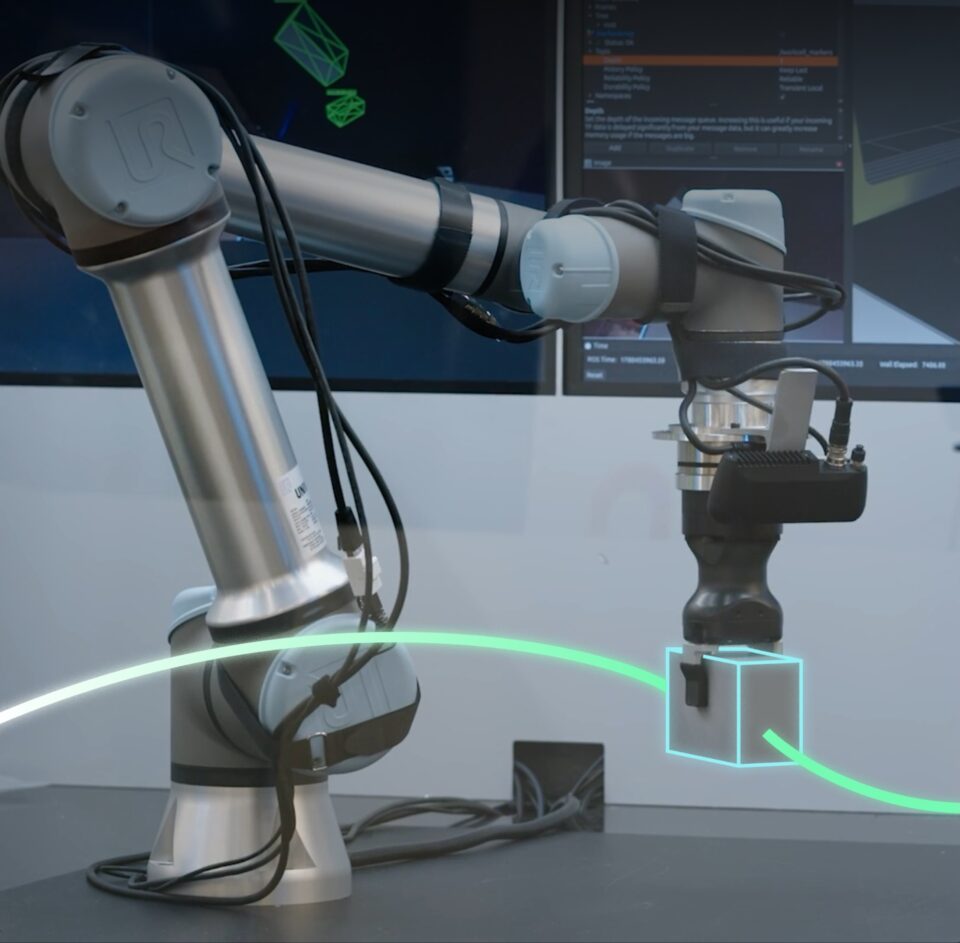
Das Ökosystem greift diesen agentischen Ansatz bereits auf. Intrinsic Open Machine Tending Solution – Teil des kürzlich veröffentlichten Intrinsic Core – enthält eingebaute FoundationPose-Kompatibilität für die Registrierung, das Tracking und die Posenschätzung von Objekten „out of the box“ und verringert so den Bedarf an starren physischen Befestigungen. Zu den weiteren Partnern gehören der reBot Arm von Seed Studio, Magna, der Paketmanager Pixi von Prefix.dev, Foxglove, Flexiv Rizon 4, Ekumen, die Stereolabs-ZED-Kameras von Ouster, MenteeBot von Mentee Robotics, das AI Accelerator SDK von Universal Robots, ROBOTIS, FieldAI und Noble Machines. Ekumen beispielsweise nutzt isaac_ros_cumotion auf einer GPU, um für einen Lagerarm in etwa 2–5 Millisekunden einen kollisionsfreien Pfad zu berechnen.
Isaac ROS 5.0 ist ab sofort verfügbar, kostenlos und quelloffen; Details und Anleitungen für den Einstieg finden sich auf GitHub.