Unity Simulation Pro izlazi u Early Accessu za zadatke robotike
 Public
- 22 Sep, 2026
Unity je pokrenuo Unity Simulation Pro u Early Accessu — paket simulacije za robotiku, namijenjen timovima koji stvaraju i provjeravaju robotičke sustave. Paket je kompatibilan s Unityjem 6.3 i novijim, a za njega je potrebna Unity Industry licenca. Zamisao je na jednom mjestu objediniti ono što su timovi dotad morali raditi sami: ručno rekonstruirati fizički opis robota, pisati senzore od nule, održavati integracije s otvorenim standardima poput ROS-a. Objedinivši sve to u jedan podržani skup alata, Unity Simulation Pro trebao bi skratiti vrijeme potrošeno na infrastrukturu simulacije kako bi se timovi mogli usredotočiti na provjeru samih robotičkih sustava.
Paket pokriva širok krug zadataka: simulaciju senzora, obuku robota i virtualno puštanje u rad. Unity ga predstavlja kao osnovu za prelazak robota iz laboratorija u stvarni svijet, izgrađenu na renderiranju u stvarnom vremenu, preciznoj fizici i simulaciji senzora. Rani korisnici ističu različite primjene. TIER IV je uz pomoć svojeg simulatora AWSIM na bazi Unityja testirao, provjeravao i optimizirao softver za autonomnu vožnju Autoware. Scenariji AWSIM-a mogu zahtijevati istovremeni rad osam ili više kamera, s čime se standardni postupci optimizacije nisu nosili. Umjesto toga tim je napravio vlastitu optimizaciju: renderiranje raspoređeno po kamerama radi izglađivanja vršnih opterećenja kadrova, upravljanje vremenskim skalom kako bi se izdvojilo više resursa po kadru, optimizaciju asseta i mogućnost korištenja različitih cjevovoda renderiranja unutar jednog projekta, balansirajući preciznost i brzinu kadrova.
Osim toga, TIER IV se oslanjao na Unity job system i ugrađenu fiziku kako bi održao performanse u stvarnom vremenu u simulaciji vozila, prometa i pješaka. Za testiranje hardware-in-the-loop tim je analizirao sirove pakete senzora i reproducirao ekvivalentni izlaz iz Unityja. Tako su se postavke kamera mogle testirati u krugu i prije ugradnje na stvarno testno vozilo, čime su smanjeni sati rada testnog vozila i troškovi cestovnih ispitivanja. Korejski institut za industrijsku tehnologiju (KITECH) u međuvremenu je izgradio digitalnog blizanca ljevaonice na temelju oblaka točaka kako bi generirao podatke za treniranje umjetne inteligencije koja razumije blizinu čovjeka i robota na proizvodnom pogonu. Tim je na to nadogradio sustave fizike, senzora i simulacije, koristio senzorsku opremu s prilagođenim komponentama koje odgovaraju stvarnoj opremi kako bi sva opažanja dijelila isti simulacijski sat te iskoristio komponente Articulation Body za reprodukciju snimljenih putanja zglobova uz zajednički izračun inercije i kontakata.
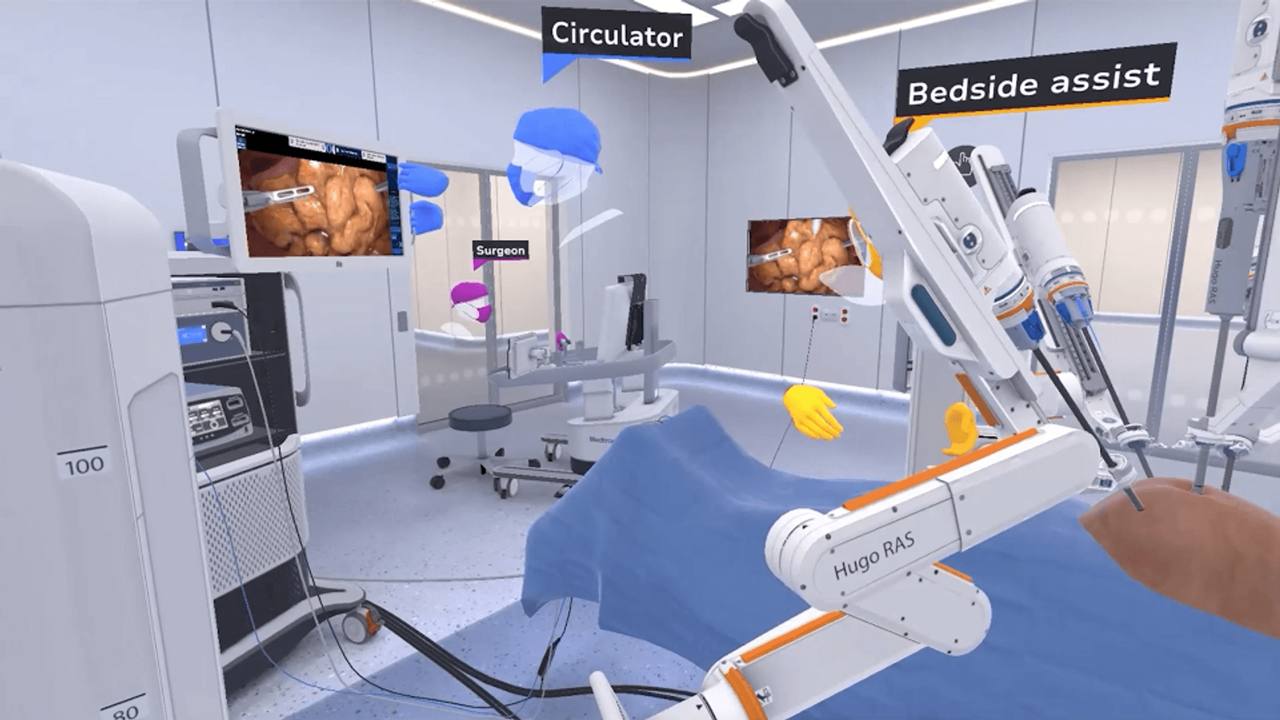
Takva fizička vjernost omogućila je KITECH-u da automatski generira više od 100 000 unaprijed označenih okvira za treniranje u 14 tjedana. Time je izbjegnuta potreba za ručnim insceniranjem opasnih scenarija blizine na aktivnom tvorničkom pogonu, a istodobno je osiguran pouzdan prijenos iz simulacije u stvarnost. Medtronic je u Unityju izgradio cjevovod za bilježenje i reprodukciju podataka oko digitalnog blizanca svojega robotski asistiranog kirurškog sustava Hugo, zabilježivši 195 zahvata na pet lokacija diljem svijeta. Snimke su postale višekratno upotrebljiv skup podataka: inženjer je mogao učitati snimljeni zahvat, premotati ga, izdvojiti trenutak i promatrati ga iz bilo kojeg kuta. Isti su podaci ulazili u determinističke reprize koje su se koristile za treniranje novih modela umjetne inteligencije i projektiranje uređaja sljedeće generacije.
Unity ističe da su mu posebno zanimljivi timovi koji u velikim razmjerima provode validaciju robota, testiranje senzora ili generiranje sintetičkih podataka u proizvodnji, logistici, skladištenju i naprednoj robotici. Razvojni tim očekuje povratne informacije na Unity Discussions.