NVIDIA Isaac ROS 5.0 donosi agentske radne procese i podršku za ROS Lyrical u razvoj robotike
 Public
- 22 Sep, 2026
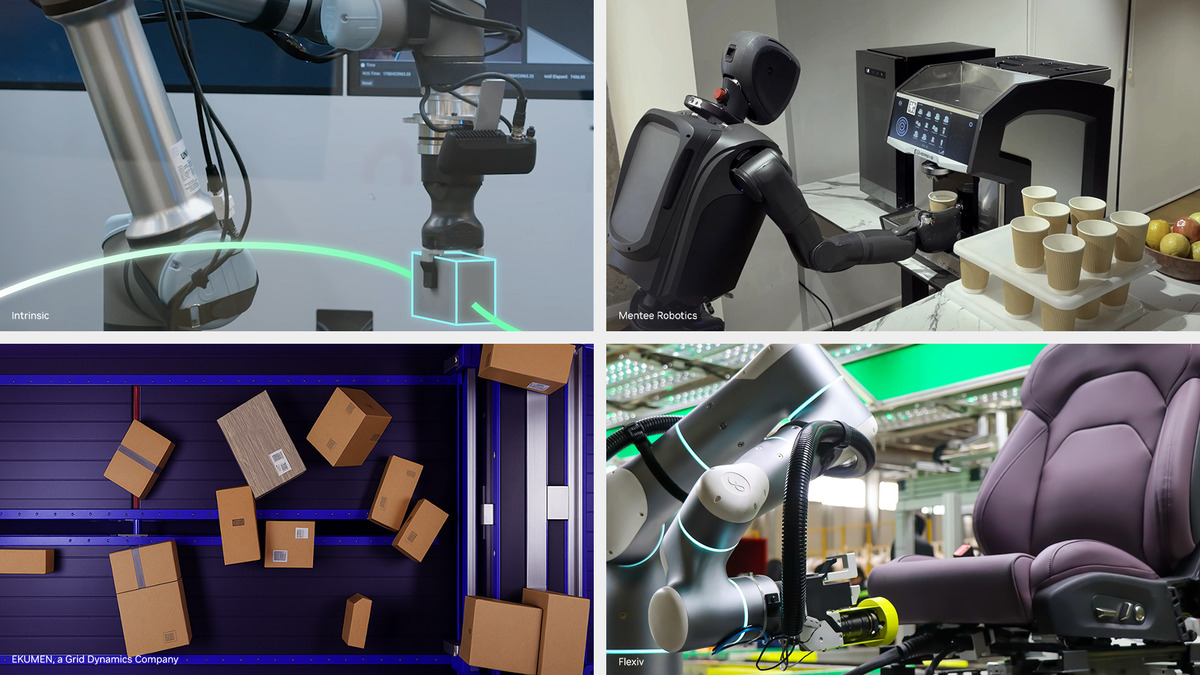
NVIDIA je objavila Isaac ROS 5.0 — skup paketa s GPU ubrzanjem, izgrađenih na ROS okviru otvorenog koda. Najava je objavljena na konferenciji ROSCon u Torontu. Izdanje je namijenjeno širokoj publici programera: gotovo 1,3 milijuna korisnika ROS-a dobiva pristup NVIDIA ubrzanim izračunima, modelima fizičke umjetne inteligencije i bibliotekama spremnima za produkciju, što omogućuje izgradnju visokoučinkovitih robotičkih aplikacija na besplatnim alatima otvorenog koda.
Središnja tema ažuriranja jest agentski razvoj: AI agenti sada također sudjeluju u stvaranju robota. Isaac ROS 5.0 uvodi ponovno upotrebljive "vještine" za postavljanje i manipulacije, kojima se mogu koristiti i programeri i AI agenti, kao i dokumentaciju pripremljenu za agente — tako alati i radni procesi postaju jednostavniji za razumijevanje umjetnoj inteligenciji. Ideja je brže pretvoriti programerovu zamisao u funkcionalne aplikacije: automatizirati zadatke koji se ponavljaju i pomoći u snalaženju u složenim bazama koda.
Neki od ovih skillova nadilaze jednostavnu pomoć u pisanju koda. Novi skill finog podešavanja FoundationStereo omogućuje AI agentu da prilagodi model stereopercepcije konkretnim kamerama, okruženju i zadatku razvijatelja. FoundationPose — temeljni model za procjenu i praćenje poze objekata — sada dolazi s bibliotekom za inferenciju spremnom za rad agenata, zahvaljujući kojoj roboti percipiraju i prate položaj i orijentaciju objekata do 5,5 puta brže. Skill pick-and-place, koji povezuje detekciju, procjenu dubine i izlaz poze, također je dostupan kao samostalan skill za agente.
S platformskog gledišta, Isaac ROS 5.0 dodaje podršku za ROS Lyrical i Ubuntu 24.04, otvarajući razvijateljima put do najnovije ROS platforme uz zadržavanje GPU ubrzanja. NVIDIA je zajedno s Open Source Robotics Alliance u ROS Lyrical unijela standardno sučelje za obradu podataka kako bi robotski softver učinkovito radio na različitom hardveru, uključujući GPU — s CUDA-om kao radnim primjerom. Računalna podrška skalira se od osnovnog Jetson Orin Nano do visokoučinkovitih Jetson Thor uređaja.
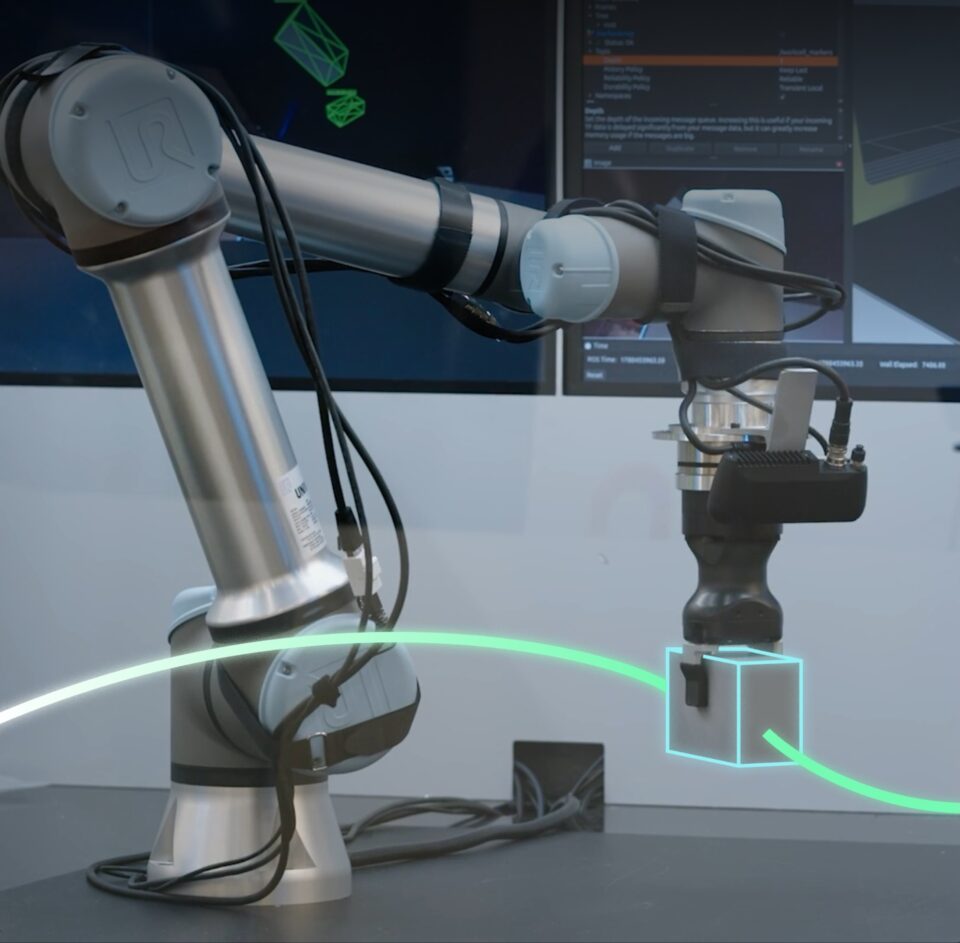
Ekosustav već prihvaća taj agentski pristup. Intrinsic Open Machine Tending Solution — dio nedavno objavljenog Intrinsic Corea — uključuje ugrađenu kompatibilnost s FoundationPose za registraciju, praćenje i procjenu poze objekata "iz kutije", smanjujući potrebu za krutim fizičkim pričvršćivanjima. Među ostalim partnerima su reBot Arm tvrtke Seed Studio, Magna, upravitelj paketa Pixi tvrtke Prefix.dev, Foxglove, Flexiv Rizon 4, Ekumen, kamere Stereolabs ZED tvrtke Ouster, MenteeBot tvrtke Mentee Robotics, SDK AI Accelerator tvrtke Universal Robots, ROBOTIS, FieldAI i Noble Machines. Ekumen, primjerice, koristi isaac_ros_cumotion na GPU-u kako bi iscrtao put bez sudara za skladišnu ruku za otprilike 2–5 milisekundi.
Isaac ROS 5.0 već je dostupan, besplatan i otvoren, a pojedinosti i upute za početak rada nalaze se na GitHubu.