Unity Simulation Pro llega a Early Access para tareas de robótica
 Public
- 22 Sep, 2026
Unity ha lanzado Unity Simulation Pro en Early Access, un paquete de simulación para robótica dirigido a los equipos que crean y validan sistemas robóticos. El paquete es compatible con Unity 6.3 y versiones posteriores, y requiere una licencia Unity Industry. La idea es reunir en un mismo lugar lo que antes los equipos tenían que hacer por su cuenta: reconstruir a mano la descripción física de un robot, escribir sensores desde cero y mantener integraciones con estándares abiertos como ROS. Al reunir todo esto en un único conjunto de herramientas con soporte oficial, Unity Simulation Pro busca reducir el tiempo dedicado a la infraestructura de simulación, para que los equipos puedan centrarse en validar los propios sistemas robóticos.
El paquete abarca una amplia gama de tareas: simulación de sensores, entrenamiento de robots y puesta en marcha virtual. Unity lo presenta como una base para llevar los robots del laboratorio al mundo real, construida sobre renderizado en tiempo real, física precisa y simulación de sensores. Los primeros usuarios destacan aplicaciones distintas. TIER IV utilizó su simulador de código abierto AWSIM, basado en Unity, para probar, validar y optimizar el software de conducción autónoma Autoware. Los escenarios de AWSIM pueden exigir el funcionamiento simultáneo de ocho o más cámaras, algo que las técnicas de optimización estándar no lograban manejar. En su lugar, el equipo desarrolló optimizaciones propias: renderizado escalonado entre cámaras para suavizar los picos de fotogramas, control de la escala de tiempo para asignar más recursos a cada fotograma, optimización de assets y la posibilidad de usar distintos pipelines de renderizado dentro de un mismo proyecto, equilibrando precisión y tasa de fotogramas.
TIER IV también se apoyó en el sistema de trabajos (job system) de Unity y en la física integrada para mantener el rendimiento en tiempo real en la simulación de vehículos, tráfico y peatones. Para las pruebas hardware-in-the-loop, el equipo analizó los paquetes de datos sin procesar de los sensores y reprodujo una salida equivalente desde Unity. Así, las configuraciones de cámaras se podían probar en el bucle antes de instalarlas en un vehículo de pruebas real, lo que redujo las horas de uso del vehículo de pruebas y el coste de las pruebas en carretera. Por su parte, el Instituto Coreano de Tecnología Industrial (KITECH) construyó un gemelo digital de una planta de fundición a partir de escaneos de nubes de puntos, con el fin de generar datos de entrenamiento para una IA que comprende la proximidad entre humanos y robots en una planta de producción. El equipo añadió encima sistemas de física, sensores y simulación, utilizó un montaje de sensores con componentes personalizados que replicaban el real, de modo que todas las observaciones compartieran un único reloj de simulación, y aprovechó los componentes Articulation Body para reproducir trayectorias de articulaciones grabadas, calculando de forma conjunta la inercia y los contactos.
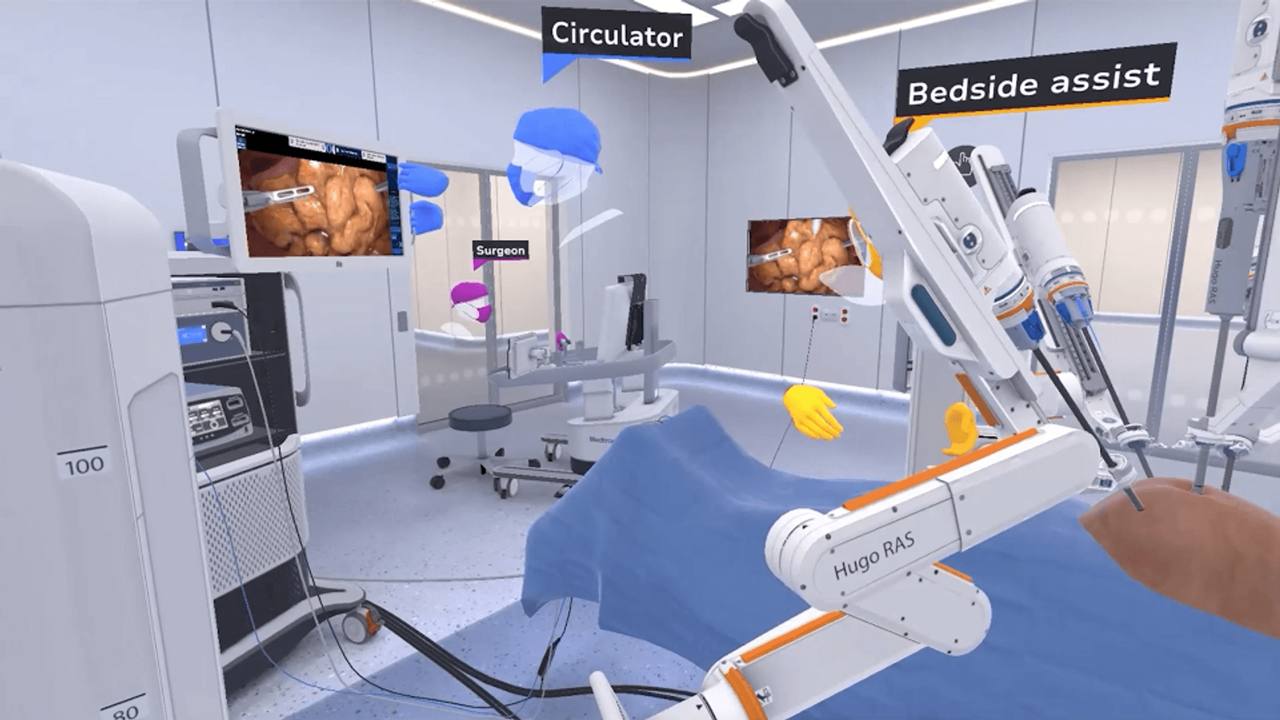
Esa fidelidad física permitió a KITECH generar automáticamente más de 100 000 fotogramas de entrenamiento ya etiquetados en 14 semanas. Esto evitó tener que escenificar manualmente escenarios peligrosos de proximidad en una planta de fábrica en funcionamiento y, al mismo tiempo, favoreció una transferencia fiable de la simulación a la realidad. Medtronic construyó en Unity un flujo de registro y reproducción de datos en torno a un gemelo digital de su sistema de cirugía asistida por robot Hugo, con el que capturó 195 procedimientos en cinco sedes de todo el mundo. Las grabaciones se convirtieron en un conjunto de datos reutilizable: los ingenieros podían cargar un procedimiento grabado, recorrerlo, aislar un momento e inspeccionarlo desde cualquier ángulo. Los mismos datos alimentaron además repeticiones deterministas que se usaron para entrenar nuevos modelos de IA y para orientar el diseño de dispositivos de próxima generación.
Unity señala que le interesan especialmente los equipos que ejecutan a gran escala la validación de robots, las pruebas de sensores o la generación de datos sintéticos en los sectores de fabricación, logística, almacenamiento y robótica avanzada. El equipo de desarrollo invita a enviar comentarios en Unity Discussions.