NVIDIA Isaac ROS 5.0 incorpora flujos de trabajo agénticos y compatibilidad con ROS Lyrical al desarrollo de robótica
 Public
- 22 Sep, 2026
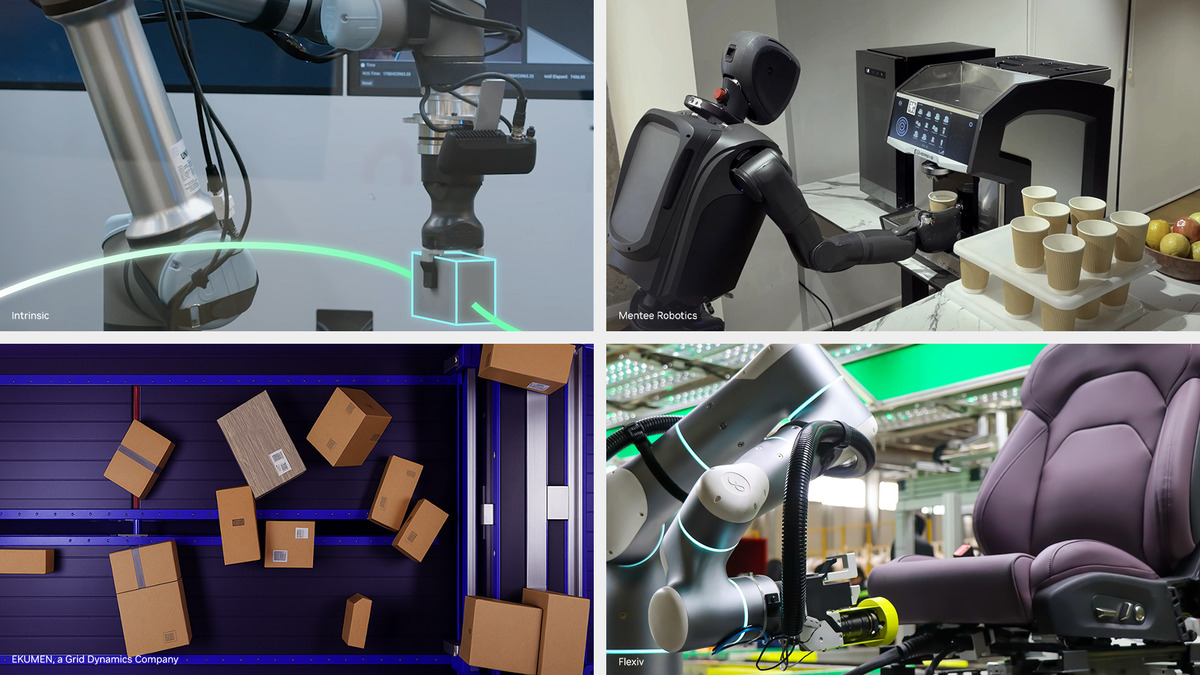
NVIDIA ha lanzado Isaac ROS 5.0, un conjunto de paquetes con aceleración por GPU basados en el framework de código abierto ROS. El anuncio tuvo lugar en la conferencia ROSCon de Toronto. El lanzamiento está dirigido a un amplio público de desarrolladores: ofrece a casi 1,3 millones de usuarios de ROS acceso a la computación acelerada de NVIDIA, a modelos de IA física y a bibliotecas listas para producción, lo que permite crear aplicaciones de robótica de alto rendimiento con herramientas gratuitas y de código abierto.
El tema central de la actualización es el desarrollo agéntico: los agentes de IA ahora también participan en la creación de robots. Isaac ROS 5.0 incorpora «habilidades» reutilizables para la configuración y la manipulación, que pueden usar tanto los desarrolladores como los agentes de IA, además de documentación preparada para agentes, de modo que las herramientas y los flujos de trabajo resulten más fáciles de entender para la IA. La idea es convertir más rápido la intención del desarrollador en aplicaciones funcionales: automatizar tareas repetitivas y ayudar a orientarse en bases de código complejas.
Algunas de estas habilidades van más allá de la simple asistencia en la escritura de código. Una nueva habilidad de ajuste fino de FoundationStereo permite que un agente de IA adapte un modelo de percepción estéreo a las cámaras, el entorno y la aplicación específicos de un desarrollador. FoundationPose, un modelo base para la estimación y el seguimiento de la pose de objetos, ahora incluye una biblioteca de inferencia lista para agentes, gracias a la cual los robots perciben y siguen la posición y la orientación de los objetos hasta 5,5 veces más rápido. La habilidad de pick and place, que conecta la detección, la estimación de profundidad y la salida de la pose, también está disponible como habilidad independiente para agentes.
En cuanto a la plataforma, Isaac ROS 5.0 incorpora compatibilidad con ROS Lyrical y Ubuntu 24.04, lo que ofrece a los desarrolladores un camino hacia la plataforma ROS más reciente sin renunciar a la aceleración por GPU. NVIDIA, junto con la Open Source Robotics Alliance, aportó a ROS Lyrical una interfaz estándar de gestión de datos para que el software de robótica funcione de forma eficiente en distintos equipos, incluidas las GPU, con CUDA como ejemplo práctico. La compatibilidad de cómputo escala desde el básico Jetson Orin Nano hasta los dispositivos de alto rendimiento Jetson Thor.
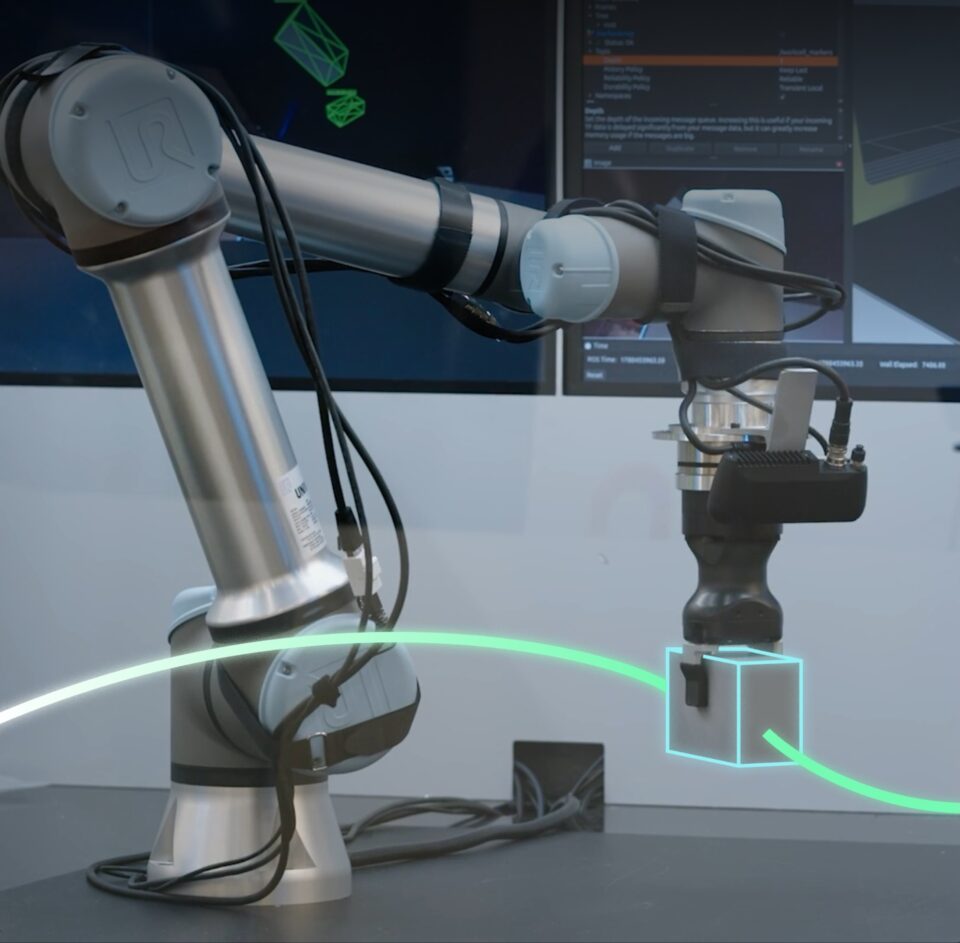
El ecosistema ya está adoptando este enfoque agéntico. Intrinsic Open Machine Tending Solution, parte del recién lanzado Intrinsic Core, incluye compatibilidad integrada con FoundationPose para el registro, el seguimiento y la estimación de la pose de objetos listos para usar, lo que reduce la necesidad de sujeciones físicas rígidas. Entre los demás socios se encuentran reBot Arm de Seed Studio, Magna, el gestor de paquetes Pixi de Prefix.dev, Foxglove, Flexiv Rizon 4, Ekumen, las cámaras Stereolabs ZED de Ouster, MenteeBot de Mentee Robotics, el SDK AI Accelerator de Universal Robots, ROBOTIS, FieldAI y Noble Machines. Ekumen, por ejemplo, utiliza isaac_ros_cumotion en una GPU para trazar una trayectoria sin colisiones para un brazo de almacén en aproximadamente 2-5 milisegundos.
Isaac ROS 5.0 ya está disponible, es gratuito y de código abierto, y los detalles y las instrucciones para empezar se encuentran en GitHub.