Los desarrolladores de NVIDIA utilizan agentes de IA de vanguardia para automatizar los flujos de trabajo de simulación de Omniverse
 Public
- 09 Oct, 2026
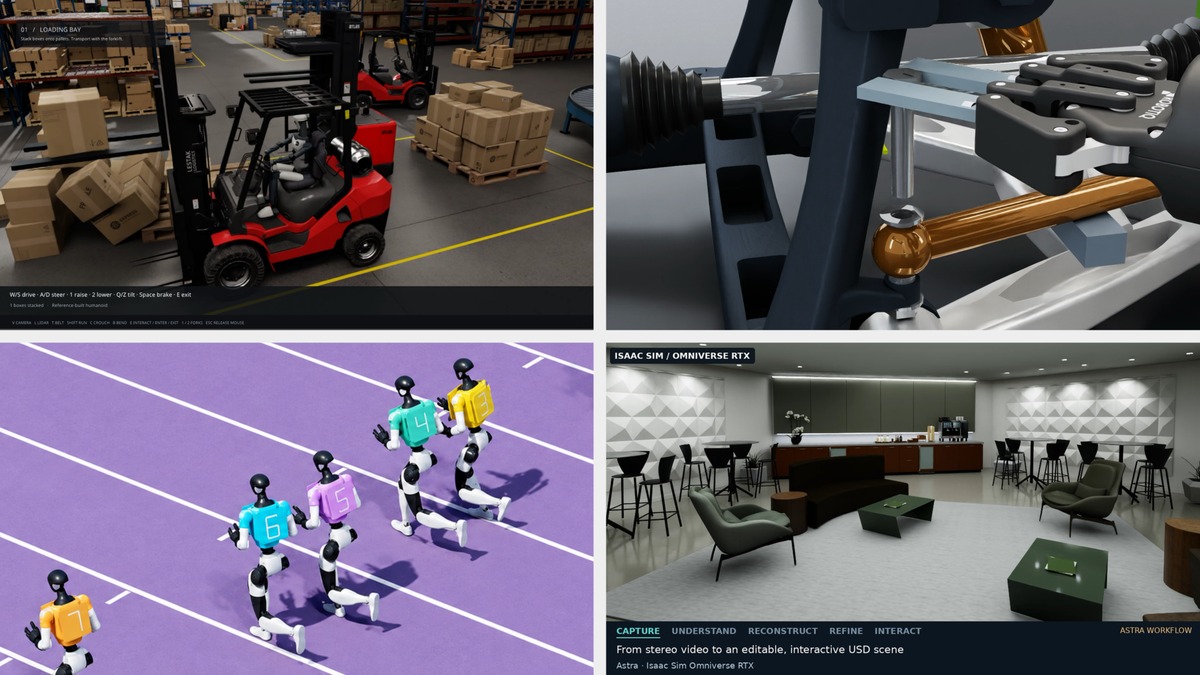
Cada vez más desarrolladores combinan modelos de IA de vanguardia con las bibliotecas de NVIDIA Omniverse para convertir conceptos de simulación en aplicaciones funcionales. Esta integración permite a los equipos ensamblar activos digitales, conectar motores de física y configurar pipelines de renderizado, reduciendo de forma significativa el trabajo manual. Al dirigir a los agentes de IA mediante instrucciones en lenguaje natural, los ingenieros pueden centrarse en los objetivos de diseño de alto nivel mientras los agentes se encargan de la compleja implementación técnica. Las aplicaciones resultantes permiten explorar escenarios, investigar fallos y mejorar el diseño de forma iterativa en diversos sectores. Este cambio en el flujo de trabajo posibilita un prototipado más rápido y entornos de pruebas más robustos para sistemas complejos.
Frank DeLise, product manager de Omniverse en NVIDIA, utilizó el agente Astra para crear un simulador interactivo de automatización de almacenes. Indicó a Astra que conectara bibliotecas concretas de Omniverse, entre ellas ovphysx para la física, ovstage para las actualizaciones de escenas, ovrtx para el renderizado y ovui para la interfaz de usuario. Con activos SimReady, el agente generó el código de animación y de la aplicación necesario para llevar un robot humanoide a una vista en primera y tercera persona. Este proyecto demuestra cómo la IA puede automatizar el ensamblaje de sistemas de control basados en la física, lo que permite a los desarrolladores evaluar el comportamiento de las tareas en un entorno realista antes de desplegar robots físicos. El proceso pone de relieve la eficiencia de usar la IA para cerrar la brecha entre los activos estáticos y las simulaciones dinámicas e interactivas.
Doyub Kim, gerente del equipo de tecnología de simulación, empleó Astra para crear Zero to Alpamayo, un entorno de simulación reutilizable basado en Market Street, en San Francisco. Kim guio al agente para que planificara el flujo de trabajo y conectara por etapas la creación de activos, la simulación de tráfico y los modelos de conducción. El prototipo resultante sirve como campo de pruebas para comparar distintos modelos de conducción y rastrear cómo los cambios en la escena o en los sensores afectan al comportamiento en los procesos posteriores. Además, un experimento aparte con Cosmos3-Nano varió las condiciones climáticas y de iluminación en los vídeos grabados de las simulaciones. Esto permitió a Kim analizar las respuestas del modelo de conducción ante escenarios idénticos bajo diferentes factores ambientales, y obtener datos esenciales para perfeccionar los algoritmos de vehículos autónomos.
Ashley Reid, que trabaja en la validación de sensores RTX, dirigió a los agentes Astra y Claude Fable 5 para comparar las salidas de sensores simulados con datos grabados del mundo real. Los agentes crearon dos gemelos digitales desde cero y mejoraron otros dos ya existentes a lo largo de un flujo de trabajo iterativo de tres días. Midieron las diferencias entre las salidas de la cámara ovrtx y los datos brutos de LiDAR, y crearon o modificaron escenas de OpenUSD para corregir objetos, geometría y materiales que faltaban. Los criterios de aceptación se basaron en métricas concretas de la cámara y del LiDAR, de modo que los sensores simulados coincidieran estrechamente con sus equivalentes físicos. Esta metodología ofrece a los desarrolladores una forma sistemática de usar las discrepancias medidas como guía para la creación de escenas, lo que garantiza una validación de alta fidelidad para sistemas autónomos y aplicaciones de robótica.
Tae Kim, que dirige la ingeniería de NVIDIA Omniverse, utilizó vídeos deportivos e instrucciones en lenguaje natural para guiar a Astra en la creación de Robo Olympics. Este proyecto experimental pone a prueba a humanoides Unitree G1 simulados mientras realizan diversos movimientos deportivos. Bajo la dirección de Kim, Astra construyó controladores y los perfeccionó mediante pruebas físicas con Newton Physics Engine y el framework de código abierto NVIDIA Warp. La biblioteca ovrtx renderizó las escenas y las imágenes de la cámara virtual, lo que proporcionó información visual sobre el rendimiento del robot. En un experimento concreto, el robot superó con éxito una sola valla en 64 de 100 pruebas de simulación. Estas pruebas aportaron información valiosa para mejorar la sincronización y los mecanismos de control del robot, y demostraron la utilidad de la IA para optimizar las restricciones físicas y la planificación de movimientos.
Jens Jebens, gerente sénior de producto de OpenUSD, indicó a Astra que modelara una suspensión de automóvil en PTC Onshape y la configurara en NVIDIA Isaac Sim. El agente midió el espacio disponible y diseñó una llave con la que el robot pudiera alcanzar los pernos de la suspensión. Jebens informó de que se había logrado retirar un componente de la suspensión en la simulación, con lo que se vinculan directamente las decisiones de diseño y de herramientas con los resultados del desmontaje. Este flujo de trabajo ofrece un punto de partida para el entrenamiento de políticas de robots y garantiza que las herramientas sean viables antes de su fabricación física. Nic Johns, director de ingeniería, también utilizó Astra para ensamblar recursos de la NASA en un modelo de la Estación Espacial Internacional en OpenUSD con telemetría. Creó la aplicación con una sola instrucción, usando Blender para la preparación de los recursos y las bibliotecas de Omniverse para el renderizado y la transmisión, y llevó los modelos 3D y los datos operativos al navegador.