Unity Simulation Pro выходит в Early Access для задач робототехники
 Public
- 22 Sep, 2026
Unity запустила Unity Simulation Pro в Early Access — пакет симуляции для робототехники, рассчитанный на команды, которые создают и проверяют робототехнические системы. Пакет совместим с Unity 6.3 и новее, и для него нужна лицензия Unity Industry. Замысел в том, чтобы собрать в одном месте то, что командам прежде приходилось делать самим: вручную восстанавливать физическое описание робота, писать сенсоры с нуля, поддерживать интеграции с открытыми стандартами вроде ROS. Собрав всё это в один поддерживаемый набор инструментов, Unity Simulation Pro должен сократить время на инфраструктуру симуляции, чтобы команды могли сосредоточиться на проверке самих робототехнических систем.
Пакет охватывает широкий круг задач: симуляцию сенсоров, обучение роботов и виртуальную наладку. Unity подаёт его как основу для перевода роботов из лаборатории в реальный мир, построенную на рендеринге в реальном времени, точной физике и симуляции сенсоров. Ранние пользователи отмечают разные применения. TIER IV с помощью своего симулятора AWSIM на базе Unity тестировала, проверяла и оптимизировала софт автономного вождения Autoware. Сценарии AWSIM могут требовать одновременной работы восьми и более камер, с чем стандартные приёмы оптимизации не справлялись. Вместо этого команда сделала собственную оптимизацию: разнесённый по камерам рендеринг для сглаживания пиков кадров, управление масштабом времени, чтобы выделять больше ресурсов на кадр, оптимизацию ассетов и возможность использовать разные пайплайны рендеринга внутри одного проекта, балансируя точность и частоту кадров.
Ещё TIER IV опиралась на систему задач Unity и встроенную физику, чтобы держать производительность в реальном времени в симуляции транспорта, трафика и пешеходов. Для тестирования hardware-in-the-loop команда разбирала сырые пакеты сенсоров и воспроизводила эквивалентный вывод из Unity. Так установки камер можно было проверить в контуре ещё до установки на реальный тестовый автомобиль, сократив часы работы тестовой машины и расходы на дорожные испытания. Корейский институт промышленных технологий (KITECH) тем временем построил цифрового двойника литейного цеха по облакам точек, чтобы генерировать обучающие данные для ИИ, который понимает близость человека и робота на производственной площадке. Команда наложила поверх системы физики, сенсоров и симуляции, использовала сенсорную установку с кастомными компонентами, повторяющими реальную, чтобы все наблюдения шли по одним симуляционным часам, и задействовала компоненты Articulation Body для воспроизведения записанных траекторий суставов с совместным расчётом инерции и контактов.
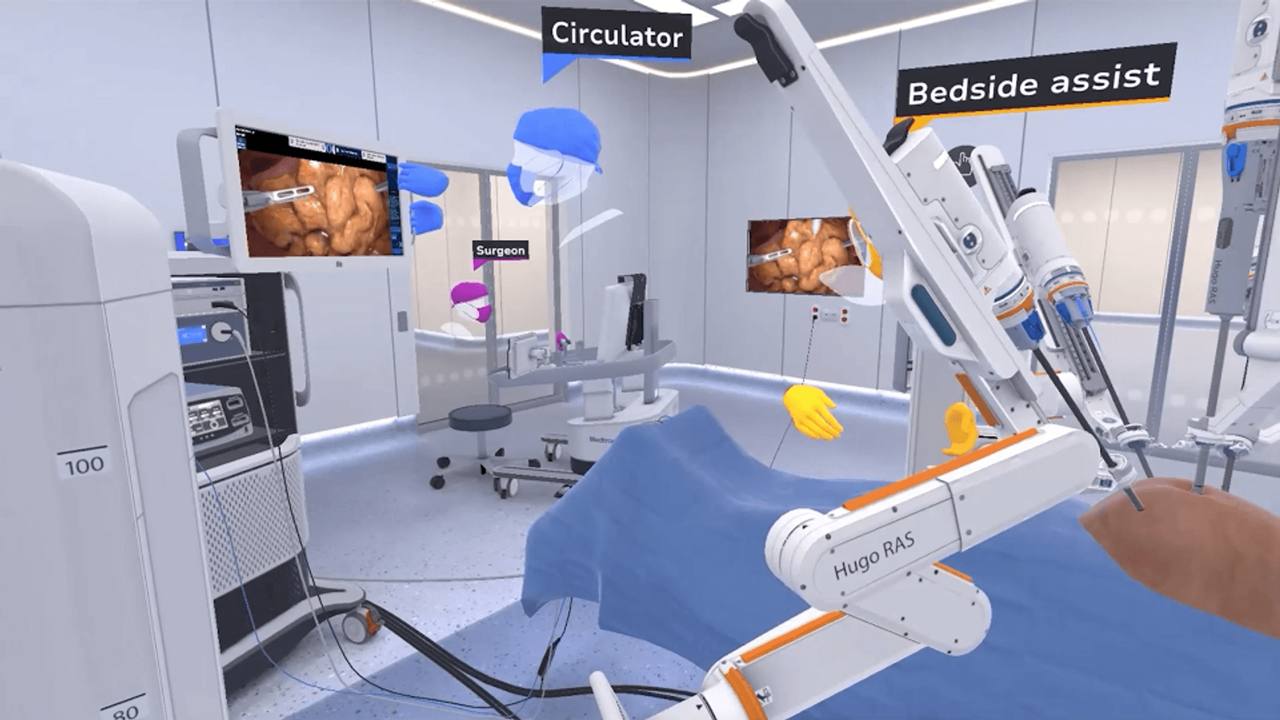
Такая физическая точность позволила KITECH автоматически сгенерировать более 100 000 заранее размеченных обучающих кадров за 14 недель. Это избавило от необходимости вручную разыгрывать опасные сценарии близости на действующем заводском цеху и при этом обеспечило надёжный перенос из симуляции в реальность. Medtronic построила в Unity конвейер записи и воспроизведения данных вокруг цифрового двойника своей роботизированной хирургической системы Hugo, зафиксировав 195 операций на пяти площадках по всему миру. Записи превратились в переиспользуемый набор данных: инженер мог загрузить записанную операцию, пролистать её, вычленить момент и рассмотреть его с любого ракурса. Те же данные шли в детерминированные повторы, которые использовались для обучения новых ИИ-моделей и проектирования устройств следующего поколения.
Unity отмечает, что ей особенно интересны команды, которые массово запускают валидацию роботов, тестирование сенсоров или генерацию синтетических данных в производстве, логистике, складском деле и продвинутой робототехнике. Команда разработки ждёт отзывов на Unity Discussions.